Physical Labs 로 데이터 모으고 학습 · 추론하기
A-Go(LeKiwi)를 앱에 연결했다면(Physical Labs 연결) 이제 모방 학습을 할 차례입니다. 사람이 리더암과 키보드로 시범을 보이면 앱이 그 모습을 데이터셋으로 모으고, 그 데이터셋으로 정책을 학습시킨 뒤, 학습한 정책으로 로봇 팔을 움직여 봅니다. 이 페이지는 A-Go 에서 달라지는 점을 중심으로 칼리브레이션부터 추론까지 순서대로 안내합니다. 탭마다의 자세한 화면 설명은 Physical Labs 설명서로 이어집니다.
학습 목표
- 칼리브레이션 → 텔레오퍼레이션 → 데이터 수집 → 훈련 → 추론 순서와, 단계마다 로봇이 필요한지 설명할 수 있다.
- 리더암으로 팔을, 키보드로 바퀴를 움직여 텔레오퍼레이션을 할 수 있다.
- A-Go 데이터셋(관절 9개, 카메라
front·wrist)을 모으고 Hugging Face 업로드 여부를 정할 수 있다.- 학습한 정책으로 추론을 시작하고, 두 단계로 안전하게 멈출 수 있다.
- 앱에서 아직 안 되는 기능과, 웹 화면과 함께 쓸 때 서로 막히는 경우를 알 수 있다.
1. 전체 흐름
1.1. 한눈에 보기
모든 작업은 로봇 창고 에서 고른 LeKiwi 로봇의 탭에서 합니다.
| 순서 | 탭 | 로봇 | 하는 일 | 자세한 설명 |
|---|---|---|---|---|
| 1 | 칼리브레이션 | 필요 | 팔로워 팔 · 리더암 보정, 접은 자세 저장 | 2절 · 캘리브레이션 |
| 2 | 텔레오퍼레이션 | 필요 | 리더암으로 팔을, 키보드로 바퀴를 움직여 보기 | 3절 · 텔레오퍼레이션 |
| 3 | 데이터 › 수집 | 필요 | 시범을 에피소드로 녹화해 데이터셋 만들기 | 4절 · 데이터 수집 |
| 4 | 훈련 | 필요 없음 | 데이터셋으로 정책 학습 | 5절 · 훈련 |
| 5 | 추론 | 필요 | 학습한 정책이 팔을 움직입니다 (바퀴는 멈춤) | 6절 · 추론 |
1.2. 시작 전에
- 앱에 로봇을 저장하고 연결 확인 까지 마쳤습니다 (Physical Labs 연결). 앱은 Ubuntu 판 0.2.0 기준입니다.
- 리더암(SO-101)이 노트북에 꽂혀 있고 전원이 들어와 있습니다. 추론에는 필요 없습니다.
- 탭을 처음 열면 기능 패키지 설치 카드가 뜰 수 있습니다. 인터넷이 될 때 설치해 둡니다 (기능 패키지 설치).
- 노트북을 로봇 AP(인터넷 없음)에 붙여 쓸 거라면, 인터넷이 될 때 앱을 먼저 켜 두고 와이파이를 바꿉니다 (Physical Labs 연결 1.3절).
| 탭 | 필요한 기능 패키지 |
|---|---|
| 칼리브레이션 | 로봇 제어 패키지 |
| 텔레오퍼레이션 · 데이터 · 추론 | 로봇 제어 패키지 · 데이터 패키지 |
| 훈련 | 로봇 제어 · 데이터 · 학습 패키지 |
1.3. 날마다 시작하고 끝내기
시작
- [로봇] 전원을 켜고 1~2분 기다립니다. 게이트웨이(웹 화면)만 저절로 뜨고 로봇 기능은 꺼져 있습니다.
- [앱] 로봇 창고 에서 LeKiwi 로봇 카드를 누릅니다 (사이드바 최근 로봇 도 됩니다).
- 텔레오퍼레이션 이나 데이터 탭 위 띠가
로봇 꺼짐 …이면 ▶ 로봇 켜기 를 누르고, 점이 초록이 될 때까지 기다립니다.
끝
- [앱] 텔레오퍼레이션은 🔌 연결 해제, 수집은 녹화 화면의 ■(수집 세션 종료), 추론은 ■ 정지 로 멈춥니다.
- 띠의 ■ 로봇 끄기 를 누릅니다. 로봇이 팔을 접은 자세로 접고 로봇 기능을 끕니다.
- 라즈베리파이까지 끄려면 로봇 설정 › 로봇 종료 를 누르고, 초록 LED 깜빡임이 멈추면 전원을 내립니다.
앱을 닫아도 로봇 기능은 켜진 채 남습니다. 다 쓰면 꼭 ■ 로봇 끄기 를 누릅니다. 띠와 버튼은 Physical Labs 연결 9절에 있습니다.
2. 칼리브레이션 — 보정과 접은 자세
2.1. 무엇을 보정하나요?
| 팔 | 연결된 곳 | 어디서 보정 | 보정 이름 |
|---|---|---|---|
| 팔로워 팔 (로봇) | 로봇의 라즈베리파이 | 앱 칼리브레이션 › follower arm (lekiwi). 로봇의 게이트웨이가 실행하고 앱이 조종합니다. 웹 화면 캘리브레이션 에서도 됩니다 | 로봇 이름 (예: lekiwi01). 같은 이름이 있으면 시각을 붙인 새 이름 (예: lekiwi01_20261028_1030) |
| 리더암 | 노트북 USB | 앱 칼리브레이션 › leader arm | teleop id (예: leader) |
새로 구운 카드에는 팔로워 보정이 없습니다. 팔로워 보정이 없으면 텔레오퍼레이션 · 데이터 수집 · 추론에 로봇의 관측(관절 · 카메라)이 오지 않습니다.
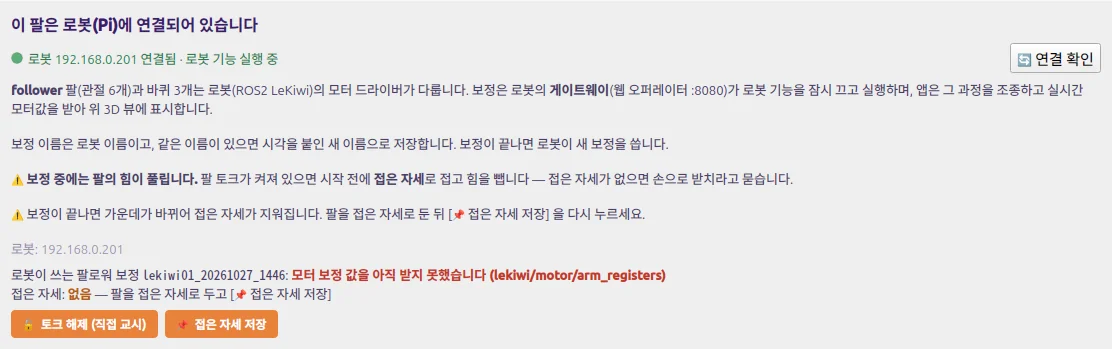
왼쪽 목록과 🛠 보정 시작 버튼은 그림 밖에 있습니다. 이 로봇은 접은 자세를 저장하지 않아 없음 으로 보입니다.
2.2. 순서 요약
- [앱] 칼리브레이션 › follower arm (lekiwi) 를 고릅니다. 연결 줄이 초록(
… 로봇 기능 실행 중)이나 노랑(… 로봇 기능 꺼짐 (stopped))이면 됩니다. - 🛠 보정 시작 → 확인 창
로봇 보정 시작→ Yes. 팔에 힘이 들어가 있으면 먼저 접고 힘을 뺍니다. 접은 자세가 없으면 팔을 손으로 받치라고 묻습니다. 보정 중에는 팔의 힘이 풀리니 팔을 손으로 받칩니다. - [로봇]
1단계 — 기준 자세 맞추기: 3D 와 같은 기역자 자세로 팔을 맞추고 [앱] 🔌 연결 을 누릅니다. - [로봇]
2단계 — 가동 범위 측정 중: 관절마다 양 끝까지 천천히 움직이고 [앱] 빨간 측정 종료 →보정 완료. - [로봇] 팔을 보관할 때처럼 접어 두고 [앱] 📌 접은 자세 저장 을 누릅니다 (로봇 기능이 켜져 있고 팔 힘이 빠져 있어야 합니다). 저장한 자세는 ■ 로봇 끄기 → ▶ 로봇 켜기 뒤에 적용됩니다.
- [앱] leader arm 을 고르고, 리더암을 가운데 자세로 둔 채 🔌 연결 → 🛠 보정 시작 → 측정 시작 → 관절마다 양 끝까지 → 측정 종료.
단계마다 보이는 글과 그림은 캘리브레이션 4~6절에 있습니다.
보정이 끝나면 접은 자세가 지워집니다
팔로워를 새로 보정하면 가운데가 바뀌어, 저장해 둔 접은 자세가 지워집니다. 보정 뒤에는 꼭 📌 접은 자세 저장 을 다시 합니다. 접은 자세가 없으면 로봇 끄기 · 보정 · 토크 해제 때 팔을 손으로 받치라고 묻고, 힘을 빼면 팔이 떨어집니다.
2.3. 팔 힘 빼기 — 🔓 토크 해제 (직접 교시)
텔레오퍼레이션을 끝내도 팔은 힘을 준 채 그 자리에 머뭅니다. 팔을 손으로 옮기거나 로봇 와이파이 · AP 를 바꾸려면 칼리브레이션 › follower arm (lekiwi) 의 🔓 토크 해제 (직접 교시) 를 누릅니다. 로봇이 팔을 접은 자세로 접은 뒤 힘을 뺍니다 (접는 동안 팔이 움직이니 주변을 비웁니다). 바퀴는 건드리지 않고, 텔레오퍼레이션으로 다시 움직이면 힘이 다시 들어갑니다.
3. 텔레오퍼레이션 — 리더암과 키보드로 조작
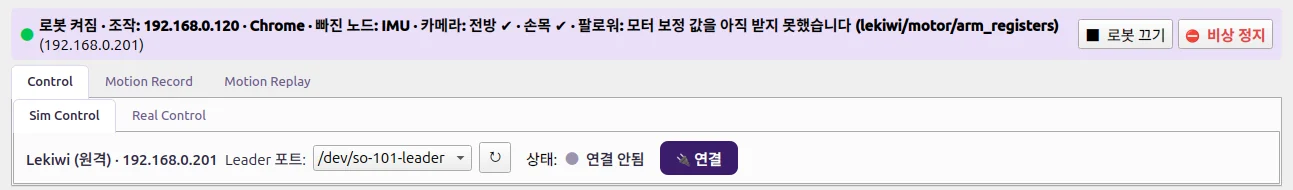
띠의 글은 촬영할 때 그 로봇의 상태입니다. LeKiwi 는 Follower 포트 대신 Lekiwi (원격) · <로봇 주소> 가 보입니다.
3.1. [앱] 팔 따라 움직이기
- 위쪽 띠의 점이 초록(
로봇 켜짐)인지 봅니다. - Control › Sim Control 에서 Leader 포트 를 확인하고 🔌 연결 을 누릅니다. 상태 가
연결 중… (로봇 설정 확인 중)→(로봇 호스트 연결 중)→(리더암 연결 중)을 거쳐운영 중 — Sim 모드가 됩니다. - Sim 에서는 리더암 자세가 3D 에만 보이고 로봇은 움직이지 않습니다. 3D 와
front·wrist카메라 영상이 들어오는지 봅니다. - [로봇] 리더암을 로봇 팔과 비슷한 자세로 듭니다.
- [앱] Real Control 로 넘어가면 경고 창
실물 로봇 추종이 뜹니다 (연결할 때마다 한 번). Yes 를 누르면 팔이 리더암을 따라 움직입니다 (운영 중 — Real 모드).
Real 로 넘어가는 순간 팔이 리더암 자세로 바로 움직입니다
리더암과 로봇 팔의 자세가 크게 다르면 그만큼 팔이 빠르게 휘두릅니다. 로봇 주변에 사람 · 물건이 없는지 보고, 리더암을 로봇 팔과 비슷한 자세로 든 채 넘어갑니다. 위험하면 바로 🔌 연결 해제 를 누릅니다.
웹 화면에서 바퀴 · 팔을 조작하는 방법은 조작 (바퀴 · 팔)에 있습니다. 같은 로봇을 두 곳에서 함께 움직이지는 못합니다 (8절).
3.2. 바퀴 키
Real Control 에서 키보드로 바퀴를 몹니다. 누르고 있는 동안만 움직이고, 떼면 멈춥니다.
| 키 | 동작 |
|---|---|
W / S | 앞으로 / 뒤로 |
A / D | 왼쪽 / 오른쪽으로 옆걸음 |
Q / E | 제자리 왼쪽 / 오른쪽 회전 |
R / F | 속도 한 단계 올리기 / 내리기 (누를 때마다 한 단계) |
| 속도 단계 | 앞뒤 · 옆 | 회전 |
|---|---|---|
느림 (처음) | 0.1 m/s | 30°/s |
보통 | 0.2 m/s | 60°/s |
빠름 | 0.3 m/s — 로봇은 0.23 m/s 까지만 냅니다 | 90°/s — 로봇은 약 88°/s 까지만 냅니다 |
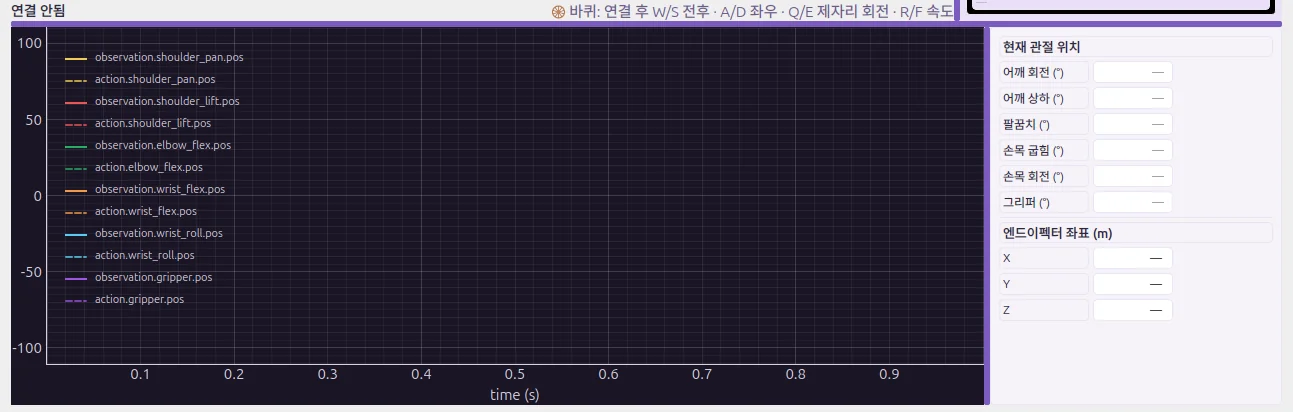
연결 전에는 🛞 바퀴: 연결 후 W/ 가, 연결 뒤에는 … — 속도: 느림 · ↑ 전진 처럼 지금 속도와 누른 키가 보입니다.
- Sim Control 에서는 바퀴가 굴러가지 않습니다 (안내 끝에
(Real Control 탭에서만 굴러갑니다)). - 글자 입력 칸에 커서가 있으면 키가 듣지 않습니다. 앱 창을 벗어나거나 다른 화면으로 가면 바퀴가 바로 멈춥니다. Ctrl · Alt 와 함께 누른 키는 무시합니다.
- 처음에는 넓은 바닥에서
느림으로 키를 짧게 눌러 방향을 확인합니다.
빠름은 로봇이 줄여서 움직입니다데이터셋에는 앱이 보낸 값(0.3 m/s · 90°/s)이 그대로 기록되므로,
빠름으로 모은 바퀴 값은 로봇에 실제로 걸린 속도보다 큽니다. 바퀴를 쓰는 데이터는 로봇이 줄이지 않는느림·보통으로 모으기를 권합니다.
3.3. 끝내기
- 🔌 연결 해제 를 누릅니다. 바퀴는 멈추고, 팔은 힘을 준 채 그 자리에 머뭅니다.
- 이어서 쓰지 않으면 띠의 ■ 로봇 끄기 (팔을 접고 끕니다)나 2.3절의 🔓 토크 해제 (직접 교시) 로 팔의 힘을 뺍니다.
3.4. Motion Record · Motion Replay
- Motion Record 는 텔레오퍼레이션 동작을 파일로 녹화합니다 (● 녹화 · ⏸ 일시정지 · ■ 중지, 이름 필요). 바퀴 명령도 함께 녹화됩니다.
- Motion Replay 에서
Real을 체크해 재생하면 경고 창실물 로봇 재생이 뜹니다. 재생을 시작하는 순간 팔이 첫 프레임 자세로 바로 움직이고, 바퀴가 든 녹화면 창에🛞 이 녹화에는 바퀴 주행이 포함되어 있어 로봇이 이동합니다.가 함께 보입니다. 새 A-Go 에서의 실물 재생은 아직 검증 중이니, 주변을 비우고 씁니다.
화면 설명은 텔레오퍼레이션에 있습니다.
4. 데이터 수집
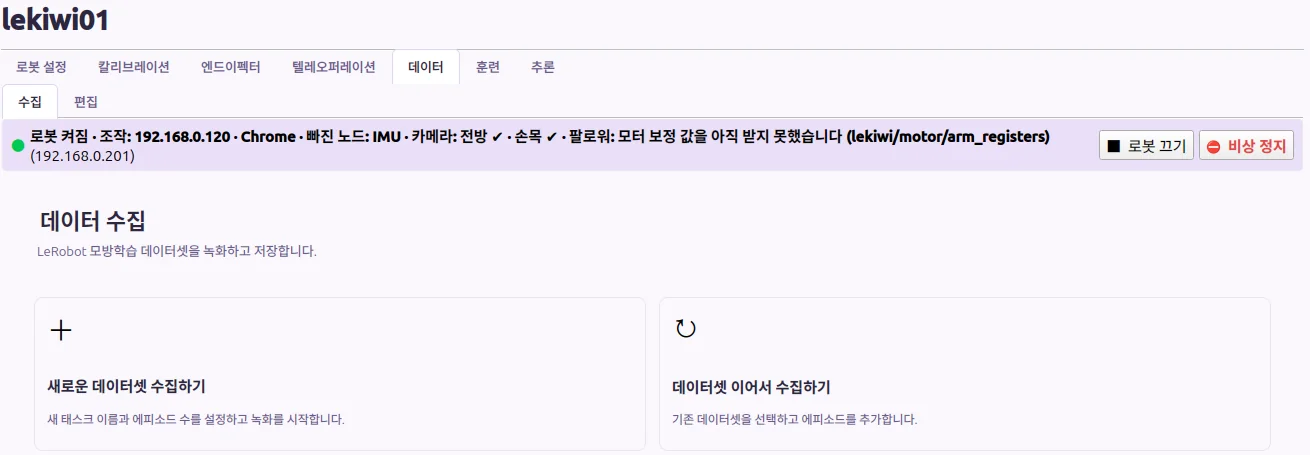
수집 화면 위에도 로봇 상태 띠가 있습니다. 로봇 기능이 켜져 있어야 수집을 시작합니다.
4.1. A-Go 데이터셋의 모양
| 항목 | A-Go |
|---|---|
| 로봇 타입 | lekiwi_client |
| 관절 (상태 · 액션) | 9개 — 팔 6개 (arm_shoulder_pan.pos … arm_gripper.pos) + 바퀴 속도 3개 (x.vel · y.vel · theta.vel) |
| 카메라 | front · wrist (640×480) |
| 프레임 레이트 | 최대 30 fps (폼에서 30 보다 크게 고를 수 없습니다) |
| 바퀴를 쓰지 않을 때 | 바퀴 값을 0 으로 채워 9개를 지킵니다. 표준 LeKiwi 데이터셋과 같은 모양입니다 |
| 저장 위치 | ~/ |
4.2. [앱] 새 데이터셋 모으기
데이터 › 수집 › 새로운 데이터셋 수집하기 를 누르면 폼이 나옵니다.
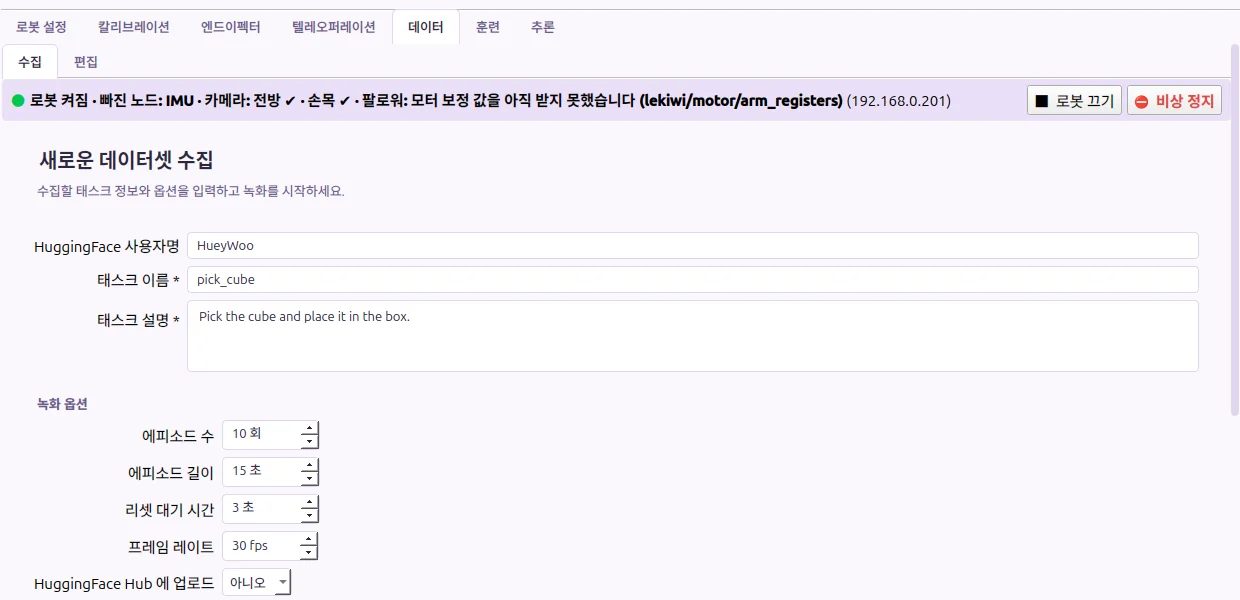
폼은 팔 로봇과 같습니다. 촬영할 때 이 로봇은 IMU 가 응답하지 않고 팔로워 보정 값을 아직 받지 못한 상태였습니다 — 배너의 그 줄은 정상 상태가 아닙니다.
| 칸 | 예 | 메모 |
|---|---|---|
HuggingFace 사용자명 | HueyWoo | 내 Hugging Face 계정. 비워 두면 local-user 로 저장되고, 그 이름으로는 Hub 에 올라가지 않습니다 |
태스크 이름 | lekiwi_pick_and_place | 영문 · 숫자 · _ · - 만 씁니다 |
태스크 설명 | Pick the red cube and place it in the box. | 프레임마다 붙는 작업 문장입니다 |
에피소드 수 · 에피소드 길이 · 리셋 대기 시간 | 10 회 · 15 초 · 3 초 | 기본값입니다. 폼은 지난번에 넣은 값을 기억합니다 |
프레임 레이트 | 30 fps | A-Go 는 30 까지 |
HuggingFace Hub 에 업로드 | 아니오 / 예 | 4.3절 |
- 위쪽 띠의 점이 초록인지 봅니다.
- 폼을 채우고 데이터셋 수집!! 을 누르면 경고 창
실물 로봇 수집이 뜹니다. [로봇] 리더암을 로봇 팔과 비슷한 자세로 들고 [앱] Yes 를 누릅니다. 시작하는 순간 팔이 리더암 자세로 바로 움직입니다. - [로봇]
녹화 중에는 리더암으로 팔을,W/S·A/D·Q/E·R/F로 바퀴를 움직이며 시범을 보입니다. 바퀴 명령도 데이터셋에 기록됩니다. - 에피소드 사이의
리셋시간에는 녹화하지 않지만 팔과 바퀴는 움직일 수 있습니다. 로봇과 물건을 시작 자리로 돌려 놓습니다. - 정한 에피소드를 다 찍으면
데이터셋 수집 완료!가 뜹니다.
녹화 화면 왼쪽의 ⏸(일시정지) · ↶(지금 에피소드 다시 찍기) · ⏭(지금 에피소드 저장하고 다음으로) · ■(수집 세션 종료) 는 데이터 수집 4절에 있습니다. 일시정지하거나 종료하는 동안에는 바퀴가 멈춥니다. 좋은 시범 데이터를 모으는 요령은 같은 문서의 1.3절에 있습니다.
4.3. Hugging Face 업로드 — 예 · 아니오
| 선택 | 수집이 끝나면 |
|---|---|
아니오 | 올리지 않습니다. 이 PC 에만 저장합니다 |
예 | 이 PC 에 저장한 뒤 <사용자명>/<태스크 이름> 이름의 공개(public) 데이터셋으로 올립니다. Hugging Face 토큰이 있어야 합니다 (설정) |
예로 올린 데이터셋은 누구나 보고 내려받습니다전방 · 손목 카메라 영상도 그대로 공개됩니다. 사람 얼굴이나 보이면 안 되는 물건이 찍혔다면
아니오로 두세요.
올리지 않은 데이터셋은 나중에 데이터 › 편집 이나 데이터셋 창고 의 데이터셋 업로드 로 올립니다. 자세한 동작은 데이터 수집 3.5절에 있습니다.
4.4. 로봇 AP 에서 모을 때
노트북이 로봇 AP 에 붙어 있으면 인터넷이 없어 업로드를 건너뜁니다. 수집이 끝나면 창 데이터셋 수집 완료 (업로드 건너뜀) 이 “데이터셋은 이 PC 에 안전하게 저장되어 있습니다. 인터넷에 연결한 뒤 데이터 › 편집 › [데이터셋 업로드] 로 올리세요.” 라고 알립니다. 인터넷이 되는 와이파이로 돌아간 뒤 올립니다.
4.5. 이어서 모으기 · 다시 보기
- 데이터셋 이어서 수집하기 로 같은 데이터셋에 에피소드를 더합니다. 다른 기종(SO-101 등)으로 모은 데이터셋을 고르면
로봇 기종 불일치로 막습니다. - 모은 에피소드는 데이터셋 창고 에서 다시 보고, 잘못 찍은 에피소드를 지울 수 있습니다 (데이터셋 창고). 재생은 화면에서만 하고 로봇은 움직이지 않습니다.
- Hub 에 올린 데이터셋은 브라우저의 LeRobot Dataset Visualizer로도 볼 수 있습니다. A-Go 데이터셋은
front·wrist영상과 바퀴 속도(x.vel·y.vel·theta.vel)가 함께 보입니다.
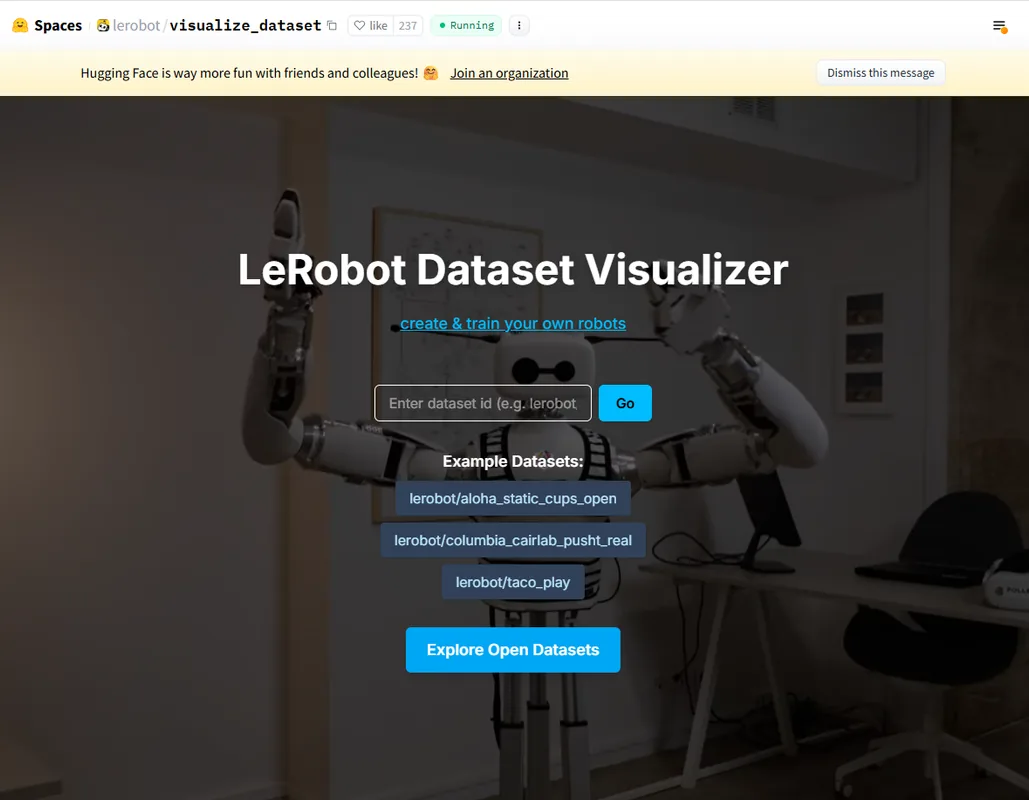
데이터셋 이름(예: HueyWoo/lekiwi_pick_and_place)을 넣고 Go 를 누릅니다.
5. 훈련
5.1. 로봇 없이 합니다
훈련은 데이터셋만 씁니다. 로봇이 꺼져 있어도 됩니다. 학습은 오래 걸리므로 NVIDIA GPU 가 있는 PC 를 권합니다. GPU 버전 PyTorch 로 바꾸는 방법은 훈련 2절에 있습니다.
5.2. [앱] A-Go 데이터셋으로 학습하기
- LeKiwi 로봇의 훈련 탭 › 새 학습 에서 모델을 고릅니다 (
ACT·SmolVLA·X-VLA·NVIDIA GROOT). - 데이터셋 선택 에 이 PC 의 로컬 데이터셋이 나옵니다. 로봇 타입이
lekiwi_client인 데이터셋을 고릅니다. Hub 에만 있는 데이터셋은 데이터셋 창고 에서 먼저 내려받습니다. - 학습 옵션 · 데이터 증강 · 명령 미리보기를 거쳐 학습을 시작합니다.
- 다른 기종의 데이터셋을 고르면
로봇 기종 불일치창이 묻습니다. 학습은 끝나지만 그 정책은 A-Go 에서 추론할 수 없습니다 (관절 구성이 다릅니다). No 를 누르고 A-Go 데이터셋을 고릅니다. SmolVLA·X-VLA사전학습 모델로 학습하면 앱이 카메라 이름(front·wrist)을 알아서 맞춥니다 (훈련 5.2절).- W&B 로 기록을 보려면 그 PC 에서 터미널로
wandb login을 한 번 해 둡니다. 설정의 Wandb API Key 는 학습에 넘어가지 않습니다 (훈련 6절). - 학습 결과는
~/.PhysicalLabs/outputs/train/아래에 쌓이고, 추론 탭의 💾 로컬 모델 에 나옵니다. 학습 옵션에서 Hub 업로드를 켜면 학습이 끝날 때 Hugging Face 에 공개 저장소로 올립니다. - 로봇 AP 에 붙은 노트북은 인터넷이 없어 사전학습 모델 받기 · Hub 업로드 · W&B 가 되지 않습니다.
6. 추론
6.1. 준비
- 학습한 정책이 있어야 합니다. 이 PC 의 💾 로컬 모델 (앱에서 학습한 결과) 이나 ☁ HuggingFace Hub 의 내 모델을 씁니다. 노트북이 로봇 AP 에 붙어 있으면 Hub 목록을 불러오거나 모델을 받을 수 없으니 로컬 모델을 씁니다.
- 리더암은 필요 없습니다. 위쪽 띠의 점이 초록이어야 합니다.
- 팔로워 보정이 되어 있어야 합니다 (2절).
6.2. [앱] 추론 시작하고 멈추기
- 추론 탭에서 모델을 고르면 실행 화면이 열립니다.
- VLA 모델이면
지시문에 데이터를 모을 때 쓴 태스크 설명을 그대로 적습니다.FPS는 데이터를 모은 FPS(보통 30)와 같게 맞춥니다 — 칸의 기본값은 25 이고, A-Go 는 30 까지 고를 수 있습니다. 정지하면 시작 자세로 복귀 는 켜 둡니다 (처음부터 켜져 있습니다). - [로봇] 팔을 대략 작업을 시작할 자세에 두고 주변을 비웁니다.
- [앱] ▶ 추론하기 를 누르면 앱이 정책과 로봇이 맞는지 검사한 뒤 경고 창
자율 동작 시작을 띄웁니다. Yes 를 누릅니다. - 로그에
[로봇] <로봇 주소> (원격 · 바퀴 정지 고정)이 찍히고, 정책이 팔을 움직입니다. - 멈출 때는 ■ 정지 를 누릅니다. 한 번 누르면 팔이 시작 자세로 천천히 돌아가고 (
[정지] 시작 자세로 복귀합니다 — 다시 누르면 즉시 정지), 돌아가는 중에 ■ 즉시 정지 를 누르면 그 자리에서 멈춥니다.
6.3. A-Go 에서 다른 점
| 항목 | A-Go 에서는 |
|---|---|
| 바퀴 | 늘 멈춰 있습니다. 정책이 바퀴 값을 내도 앱이 0 으로 바꿔 보내고, 팔만 움직입니다 |
| FPS | 최대 30 |
| 카메라 | front · wrist 로 정해져 있습니다 |
| 호환 검사 | 관절 9개 · 카메라 이름이 맞는 정책만 시작합니다. 아니면 정책과 로봇이 맞지 않습니다 |
| 갑자기 멈출 때 | 탭을 옮기거나 앱을 끄면 시작 자세로 돌아가지 않고 바로 멈춥니다 |
새 A-Go 의 추론은 아직 확인 중입니다
새 SD 이미지(ROS 2) 로봇도 같은 화면으로 추론하도록 연결돼 있지만, 실제 로봇으로 정책을 돌려 보는 검증이 아직 끝나지 않았습니다. 처음에는 팔 주변을 비우고, 손을 ■ 정지 와 ⛔ 비상 정지 가까이에 둔 채 짧게 돌려 봅니다. ⛔ 비상 정지 는 팔 토크도 꺼서 편 팔이 떨어지니, 팔 아래도 비워 둡니다.
자세한 화면 설명은 추론에 있습니다.
7. 앱에서 아직 안 되는 것
엔드이펙터 탭과 워크스페이스(Yolo + Pick&Place)는 0.2.0(2026-11-01 재배포)부터 새 A-Go 에서도 됩니다 — 엔드이펙터의 다른 점은 엔드이펙터 1.4절, 워크스페이스는 워크스페이스 2절에 있습니다 (Pick&Place 이동 구간은 실물 재조정 중).
| 기능 | 새 A-Go 에서 | 대신 |
|---|---|---|
| 지도 작성 · 자율 주행 | 앱에 없습니다 | 웹 화면에서 합니다 (지도 작성 · 자율 주행). 앱 로봇 설정 › 웹 화면 열기 ▾ 로 엽니다 |
| 팔로워 보정 파일 고르기 · 모터 값으로 파일 만들기 · 복원 | 앱에 없습니다 | 웹 화면 캘리브레이션 (캘리브레이션 3절) |
8. 웹 화면과 함께 쓸 때
앱과 웹 화면은 같은 로봇 게이트웨이를 쓰므로, 로봇을 움직이는 쪽은 한 번에 하나입니다. 지도 작성 · 자율 주행은 웹 화면에서, 데이터 수집 · 추론은 앱에서 하되 동시에 하지 않습니다.
| 상황 | 막히는 것 | 보이는 글 | 할 일 |
|---|---|---|---|
| 웹 화면이 조작 권한을 쥐고 있음 | 앱의 텔레오퍼레이션 · 데이터 수집 · 추론 | (앱) 로봇이 조작을 시작하지 못했습니다: 웹 화면이 조작 중입니다 | 웹 화면에서 권한 놓기 (또는 그 탭 닫기) |
| 웹 화면이 조작 권한을 쥐고 있음 | 앱의 로봇 켜기 · 끄기 · 보정 · AP 모드 · 비상 정지 풀기 | (앱) 다른 화면(<IP> · <브라우저>)이 조작 중입니다 | 위와 같음 |
| 앱이 로봇을 움직이는 중 | 웹의 팔 시작 · 자율 주행 · 보정 · 네트워크 바꾸기 | (웹) PC(ZMQ, <IP>)가 조작 중입니다 | 앱에서 멈춥니다 |
| 앱이 로봇을 움직이는 중 | 웹의 바퀴 조작 | (웹) 다른 프로그램이 cmd_vel 을 보내고 있습니다: … | 앱에서 멈춥니다 |
| 다른 노트북의 앱이 로봇을 움직이는 중 | 이 노트북의 앱 | (앱) 다른 PC(<IP>)가 로봇을 조작 중입니다 | 그 노트북에서 멈춥니다 (멈춘 뒤 2초쯤 지나면 풀립니다) |
- ⛔ 비상 정지 는 어느 화면에서 눌러도 같은 비상 정지이고, 어느 쪽에서든 풀 수 있습니다.
- PC 에이전트와 앱은 같은 리더암을 함께 쓰지 못합니다. 앱을 쓰기 전에 PC 에이전트 터미널에서
Ctrl+C로 끕니다 (PC 에이전트 (리더암)).
자세한 규칙은 대시보드와 조작 권한 6절에 있습니다.
9. 앱과 로봇이 스스로 멈추는 경우
| 상황 | 일어나는 일 |
|---|---|
| 앱 화면이 1초 넘게 멈춤 | 앱이 명령을 보내지 않습니다. 로봇은 명령이 0.5초 끊기면 바퀴를 세우고, 2초 끊기면 조작을 끝냅니다 (팔은 힘을 준 채 그 자리) |
| 와이파이가 끊김 | 위와 같이 로봇이 스스로 바퀴를 세우고 조작을 끝냅니다 |
| 로봇 상태가 2초 넘게 오지 않음 | 텔레오퍼레이션 · 수집 · 추론이 로봇 상태가 끊겼습니다 — … 로 멈춥니다 |
| 카메라 영상이 2초 넘게 끊김 (수집 · 추론) | 카메라 front 의 영상이 2초 넘게 끊겼습니다 — … 처럼 멈춥니다 |
| 조작 중 비상 정지가 걸림 | 로봇이 조작을 막았습니다: … 로 멈춥니다 |
10. 문제 해결
| 증상 | 확인할 것 |
|---|---|
🔌 연결 이 회색이고 마우스를 올리면 로봇이 꺼져 있습니다. 위 배너에서 [로봇 켜기] 를 먼저 눌러 주세요. (수집은 시작할 때 창 로봇 호스트) | 띠의 ▶ 로봇 켜기 를 누릅니다 |
비상 정지가 걸려 있습니다. 위 배너의 [비상 정지 풀기] 를 눌러 풀어 주세요. | 주변을 확인하고 띠의 비상 정지 풀기 를 누릅니다 |
로봇(ROS2)에서 관측이 오지 않습니다 — [로봇 켜기], 팔로워 보정, 카메라를 확인하세요 | 로봇 기능이 켜졌는지, 팔로워 보정을 했는지(2절), 로봇 설정 상태 줄의 팔로워: 글을 봅니다 |
팔로워 보정이 필요합니다. … | 칼리브레이션 › follower arm (lekiwi) 에서 보정합니다 |
리더 보정 정보가 없습니다. '칼리브레이션' 탭에서 먼저 보정을 진행해 주세요. | 칼리브레이션 › leader arm 에서 보정합니다 |
Leader 포트를 선택하세요. · 수집의 포트 미설정 | 로봇 설정 에서 리더암 포트를 골라 로봇 저장 합니다 |
리더암이 열리지 않는다 (Device or resource busy) | PC 에이전트 같은 다른 프로그램이 리더 포트를 쥐고 있습니다. 그 프로그램을 끕니다 |
로봇이 조작을 시작하지 못했습니다: 웹 화면이 조작 중입니다 | 웹 화면에서 권한 놓기 를 누릅니다 (8절) |
로봇이 조작을 시작하지 못했습니다: 자율 주행 중입니다 … | 웹 화면에서 자율 주행을 끕니다 |
로봇의 데이터 노드(lekiwi_zmq_host)가 응답하지 않습니다. … | ■ 로봇 끄기 뒤 ▶ 로봇 켜기 를 합니다 |
로봇 상태가 끊겼습니다 — 팔로워 상태를 확인하세요 … | 와이파이와 로봇 설정의 상태 줄, 웹 화면 로그를 보고 로봇을 끄고 켭니다 |
카메라 front 의 영상이 2초 넘게 끊겼습니다 — … | 카메라 USB 케이블을 보고 로봇을 끄고 켭니다 (카메라 연결) |
| 바퀴가 움직이지 않는다 | Real Control 인지, 글자 입력 칸에 커서가 있지 않은지, 앱 창이 앞에 있는지 봅니다 |
정책과 로봇이 맞지 않습니다 | 다른 기종 데이터셋으로 학습한 정책입니다. A-Go 데이터셋(lekiwi_client)으로 학습합니다 |
| 수집이 끝났는데 Hub 에 없다 | 아니오 를 골랐거나 인터넷이 없었습니다 (4.3 · 4.4절). 데이터셋 업로드 로 올립니다 |
끌 때 창 로봇 끄기 가 뜬다 | 접은 자세가 없어 팔을 접지 못했습니다. 팔을 받치고 팔 힘 빼고 끄기 를 누른 뒤, 다음에는 접은 자세를 저장해 둡니다 (2.2절) |
엔드이펙터 · 워크스페이스에 이 로봇(ROS2 LeKiwi)에서는 아직 지원하지 않습니다. | 0.2.0 재배포(2026-11-01 저녁) 전 판입니다 — sudo apt install --reinstall ./ |
앱 연결 자체의 문제는 Physical Labs 연결 11절, 그 밖은 문제 해결에 있습니다.
11. 정리
- 순서는 칼리브레이션 → 텔레오퍼레이션 → 데이터 수집 → 훈련 → 추론 입니다. 훈련만 로봇 없이 합니다.
- 팔로워를 보정한 뒤에는 꼭 📌 접은 자세 저장 을 다시 합니다.
- 텔레오퍼레이션 · 데이터 수집은 리더암으로 팔을,
W/S·A/D·Q/E·R/F로 바퀴를 움직입니다. Real 로 넘어가는 순간 팔이 리더암 자세로 바로 움직입니다. - A-Go 데이터셋은 로봇 타입
lekiwi_client, 관절 9개(팔 6 + 바퀴 3), 카메라front·wrist, 최대 30 fps 입니다. 업로드에예를 고르면 공개 데이터셋으로 올립니다. - 추론은 바퀴를 늘 멈춰 두고 팔만 움직입니다. 새 A-Go 의 추론은 아직 확인 중이니 ■ 정지 · ⛔ 비상 정지 를 가까이 둡니다.
- 엔드이펙터 · 워크스페이스는 0.2.0 재배포(2026-11-01)부터 새 A-Go 에서도 되고, 지도 작성 · 자율 주행은 웹 화면에서 합니다.