A-Go(LeKiwi) 이동 설계
웹 화면의 이동 설계 는 로봇이 직선 왕복 이나 원 을 스스로 그리게 하는 시험 기능 입니다. 같은 속도 명령만 보내면 바닥과 바퀴 상태에 따라 로봇마다 궤적이 달라지므로, 이 화면은 브라우저가 로봇의 odom(바퀴로 잰 이동)과 IMU(자이로)를 계속 보며 명령을 고쳐 보냅니다. 영상 촬영처럼 같은 움직임을 되풀이해 보여 줄 때 쓰도록 만들었습니다.
학습 목표
- 이동 설계가 무엇을 하고, 계산을 어디서 하는지 설명할 수 있다.
- 직선 왕복과 원의 칸(거리 · 반지름 · 방향 · 속도 · 횟수)을 정할 수 있다.
- 이동을 시작 · 정지하고, 로봇이 스스로 멈추는 경우를 안다.
- 결과를 읽고 로그 CSV 를 내려받을 수 있다.
1. 이동 설계란
시험 기능입니다
이동 설계는 로봇에 올라가 있지만 아직 정식 기능으로 들어가지 않았습니다. 화면과 동작이 바뀌거나 빠질 수 있습니다. 로봇이 스스로 움직이므로, 처음에는 기본값으로 짧게 해 보고 늘 사람이 옆에서 지켜보세요.
1.1. 두 가지 동작
| 동작 | 움직임 |
|---|---|
| 직선 왕복 | 정한 거리만큼 앞으로 갔다가, 같은 거리를 뒤로 돌아옵니다 (돌아서지 않습니다). 이것이 1회이고, 구간 끝마다 1초 쉽니다 |
| 원 | 출발 자리에서 왼쪽 또는 오른쪽으로 반지름만큼 떨어진 점을 중심으로, 앞을 보며 원을 돕니다 |
1.2. 계산은 브라우저가 합니다
이 화면은 로봇의 프로그램을 바꾸지 않습니다. 브라우저가 odom · IMU 값을 받아 위치와 방향을 어림하고, 0.1초마다 속도 명령을 보냅니다. 그래서 이 화면이 보이는 동안에만 움직입니다. 다른 탭이나 웹 화면의 다른 메뉴로 가거나 창을 내리면 로봇이 멈춥니다.
- IMU 는 꼭 있어야 합니다. IMU 값이 오지 않으면 시작하지 않습니다.
- 이 화면에서는 키보드로 바퀴를 몰 수 없습니다. 움직이는 동안 Space · Esc 는 정지 키입니다.
1.3. 화면 열기
[웹 화면] 왼쪽 메뉴의 이동 설계 를 누릅니다. 휴대폰처럼 좁은 화면에서는 아래 탭의 이동 입니다. 왼쪽 동작 칸에서 모양과 값을 정하고, 오른쪽 실행 칸에서 시작합니다.
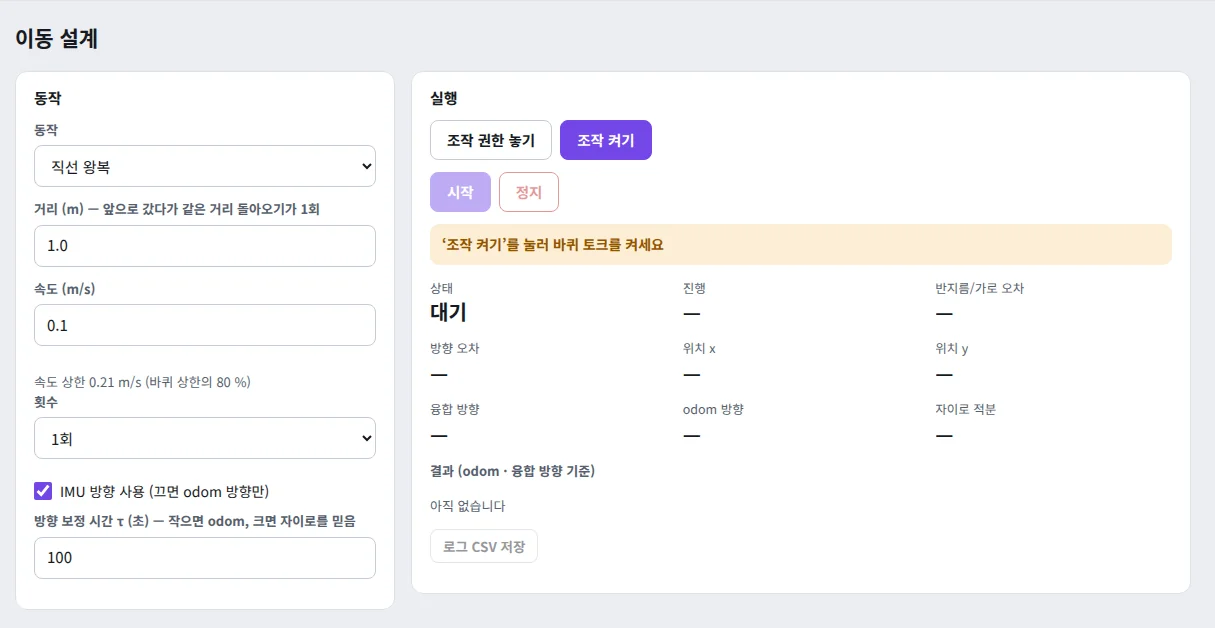 조작 권한은 받았지만 바퀴 토크는 아직 켜지 않은 상태입니다. 노란 줄
‘조작 켜기’를 눌러 바퀴 토크를 켜세요 가 지금 시작할 수 없는 이유입니다.
2. 준비
| 준비 | 확인할 것 |
|---|---|
| 로봇 기능 | 대시보드에서 로봇이 실행 중 이어야 odom · IMU 가 들어옵니다 (대시보드와 조작 권한) |
| IMU | 센서 화면의 IMU 칸에 숫자가 들어와야 합니다. 대시보드는 IMU 를 받지 않아(보지 않음) 대시보드만으로는 알 수 없습니다 (센서 · 로그) |
| 빈 바닥 | 직선은 앞뒤로 (거리 + 0.6 m), 원은 가로세로 (반지름 × 2 + 0.6 m) 이상. 시작 확인 창이 필요한 넓이를 알려 줍니다 |
| 팔 | 접어 두세요. 비상 정지는 바퀴와 함께 팔 토크도 꺼서 편 팔이 떨어집니다 |
| 다른 기능 | 자동 주행 맵 생성 · 자율 주행 · Physical Labs 의 텔레오퍼레이션 · 데이터 수집 · 추론이 돌고 있지 않아야 합니다 |
| 화면 | 이 탭을 앞에 띄워 둡니다. 휴대폰이면 화면이 꺼지지 않게 합니다 |
3. [웹 화면] 동작 칸 정하기
| 칸 | 범위 · 기본값 | 뜻 |
|---|---|---|
| 동작 | 직선 왕복 / 원 | 그릴 모양. 바꾸면 속도가 그 동작의 기본값으로 돌아갑니다 |
| 거리 (m) — 앞으로 갔다가 같은 거리 돌아오기가 1회 | 0.2~3, 기본 1.0 | 직선 왕복만 |
| 반지름 (m) | 0.2~2, 기본 0.5 | 원만 |
| 방향 | 왼쪽 (반시계) / 오른쪽 (시계) | 원만. 원의 중심이 로봇의 왼쪽인지 오른쪽인지 |
| 속도 (m/s) | 0.02 부터, 기본 직선 0.10 · 원 0.12 | 아래 속도 상한 을 넘을 수 없습니다 |
| 횟수 | 1회 / 무한 | 무한 은 멈출 때까지 되풀이합니다 |
| IMU 방향 사용 (끄면 odom 방향만) | 기본 켬 | 방향을 자이로와 odom 을 섞어 어림합니다 |
| 방향 보정 시간 τ (초) — 작으면 odom, 크면 자이로를 믿음 | 5~1000, 기본 100 | 두 센서를 섞는 비율 |
속도 칸 아래에 속도 상한 N m/s (바퀴 상한의 80 %) 가 보입니다. 가장 빠르게 도는 바퀴가 상한의 80 % 안에 들도록 계산한 값이고, 남은 여유로 방향을 고칩니다. 직선은 약 0.21 m/s 이고, 원은 반지름이 작을수록 낮아집니다 (예: 반지름 0.5 m 에서 약 0.16 m/s).
값이 범위를 벗어나면 실행 칸에 이유가 나옵니다 (거리는 0.2~3 m 로 정하세요, 반지름은 0.2~2 m 로 정하세요, 속도는 0.02 이상 N m/s 이하로 정하세요, τ 는 5~1000 초로 정하세요). 움직이는 동안에는 칸을 바꿀 수 없습니다.
처음에는 기본값 그대로
직선 왕복 1.0 m · 0.10 m/s · 1회로 먼저 해 보고, 그다음 원(반지름 0.5 m · 0.12 m/s)을 해 보세요. IMU 방향 사용 과 τ 는 실제 궤적이 화면 결과와 다를 때만 바꿔 비교합니다.
4. [웹 화면] 실행하기
- 실행 칸의 조작 권한 받기 를 누릅니다 (위쪽 막대의 같은 버튼도 됩니다).
- 조작 켜기 를 누르면 확인 창
조작을 켤까요?가 뜹니다. “바퀴 토크를 켭니다. 바퀴가 움직입니다.” 를 읽고 주변에 사람 · 케이블이 없는지 본 뒤 조작 켜기 를 누릅니다. 위쪽 막대에바퀴 토크 켜짐이 보입니다. - 실행 칸의 노란 줄이 사라지고 시작 이 켜졌는지 봅니다. 켜지지 않았다면 그 줄이 이유입니다 (7절).
- 시작 을 누르면 확인 창
이동을 시작할까요?가 뜹니다. 필요한 빈 바닥(예:앞뒤 1.6 m 이상 빈 바닥이 필요합니다)과 멈추는 방법이 적혀 있습니다. 시작 을 누릅니다. 상태가3초 뒤 시작부터 셉니다. 이 사이에 멈추려면 취소 를 누릅니다 (이때만 정지 가 취소 로 바뀝니다).진행 중이 되면 로봇이 움직입니다. 다 끝나면1 회 왕복했습니다또는1 바퀴를 돌았습니다가 나오고,멈추는 중(1초) 다음에대기로 돌아옵니다.- 끝나면 조작 끄기 → 조작 권한 놓기 를 누릅니다.
실행 칸의 값은 다음을 뜻합니다.
| 칸 | 뜻 |
|---|---|
상태 | 대기 · N초 뒤 시작 · 진행 중 · 멈추는 중 |
진행 | 직선은 왕복 0 / 1 · forward 처럼 마친 왕복 수 / 정한 횟수와 지금 구간(forward 앞으로 · back 뒤로 · dwell 쉬는 중), 원은 0.50 / 1 바퀴 처럼 돈 바퀴 수 / 정한 횟수. 무한 이면 ∞ |
반지름/가로 오차 (m) | 원은 반지름에서 벗어난 거리, 직선은 옆으로 벗어난 거리 |
방향 오차 (°) | 가야 할 방향과의 차이 |
위치 x · 위치 y (m) | 출발점을 0 으로 어림한 위치 |
융합 방향 · odom 방향 · 자이로 적분 (°) | 어림한 방향, odom 만 본 방향, 자이로만 더한 방향 |
5. 멈추기
5.1. 직접 멈추기
움직이는 동안 아래 어느 것으로든 멈춥니다. 멈추면 화면이 1초 동안 속도 0 을 보낸 뒤 대기 로 돌아옵니다.
- 키보드 Space 또는 Esc
- 실행 칸의 정지
- 실행 칸의 조작 끄기 (움직이는 동안에도 늘 눌립니다)
- 위쪽 막대의 빨간 비상 정지 (바퀴 · 팔 토크가 모두 꺼집니다)
5.2. 스스로 멈추는 경우
로봇이 길에서 벗어나거나 센서가 이상하면 이 화면이 스스로 멈추고 이유를 보여 줍니다.
| 상황 | 화면 글 |
|---|---|
| odom · IMU 값이 1초 넘게 오지 않음 | 센서 값이 1 초 넘게 오지 않아 멈췄습니다 |
| 창이 가려짐 · 다른 탭으로 감 | 창이 가려져 멈췄습니다 (이 창이 보여야 계산이 돕니다) |
| 페이지를 떠남 | 페이지를 떠나 멈췄습니다 |
| 조작 권한을 잃음 | 조작 권한을 잃어 멈췄습니다 |
| 바퀴 토크가 꺼짐 | 바퀴 토크가 꺼져 멈췄습니다 |
| 비상 정지 | 비상 정지로 멈췄습니다 |
| 자동 주행 맵 생성이 시작됨 | 자동 주행이 시작되어 멈췄습니다 |
| 길에서 너무 벗어남 — 원 반지름 오차 0.30 m (작은 원은 반지름의 0.8 배), 직선 가로 오차 0.20 m, 방향 오차 60° 를 1초 넘게 넘음 | … 한도 … 를 벗어났습니다 (1 초 이상) |
| 직선 구간 양 끝 밖으로 0.3 m 넘게 나감 | 왕복 범위를 0.3 m 넘게 벗어나 멈췄습니다 |
| 명령한 만큼 움직이지 않음 (3초 동안 명령한 거리의 30 % 미만) | 로봇이 명령대로 움직이지 않습니다 (바퀴가 막혔거나 odom 이 멈췄을 수 있습니다) |
| odom 과 자이로의 회전이 어긋남 | odom 과 자이로의 회전 속도가 N rad/s 어긋나 멈췄습니다 · 자이로 회전 부호가 odom 과 반대입니다 (IMU 장착 방향을 확인하세요) |
| 위치가 한 번에 0.3 m 넘게 튐 | 위치가 한 번에 N m 튀어 멈췄습니다 (odom 이 초기화됐을 수 있습니다) |
브라우저가 멈추거나 네트워크가 끊겨도 로봇은 스스로 섭니다. 로봇은 속도 명령이 0.3초 끊기면 바퀴를 0 으로 하고, 화면 신호가 2초 끊기면 조작 권한을 거두고 바퀴 토크를 끕니다.
비상 정지는 네트워크로 갑니다
와이파이가 끊기면 화면의 비상 정지가 로봇에 닿지 않습니다. 그때는 위의 시간 제한이 로봇을 세웁니다. 로봇의 주 전원 스위치는 늘 손이 닿는 곳에 두세요.
6. 결과와 로그 CSV
6.1. 결과 읽기
실행 칸 아래 결과 (odom · 융합 방향 기준) 에 한 바퀴 · 한 번 왕복마다 한 줄씩 쌓입니다.
| 동작 | 결과 줄 |
|---|---|
| 원 | 바퀴 n: 반지름 평균 … m · 편차 … m · 복귀 오차 … m (복귀 오차 = 출발점에서 얼마나 떨어져 끝났는지) |
| 직선 왕복 | 왕복 n: 최대 거리 … m · 가로 최대 … m · 끝 위치 … m |
결과는 로봇 센서가 어림한 값입니다. 실제로 어떻게 움직였는지는 바닥에 테이프로 출발점 · 원 · 직선을 표시해 두고 비교하세요.
6.2. 로그 CSV 저장
한 번 움직인 뒤 로그 CSV 저장 을 누르면 motion-line-<시각>.csv (직선) 또는 motion-circle-<시각>.csv (원) 파일을 내려받습니다. 파일 이름의 시각은 세계 표준시(UTC)로 적힙니다. 맨 앞 줄들에는 # 로 시작하는 결과 줄이 들어 있고, 그 아래가 센서 값을 받을 때마다 한 줄씩 적은 표입니다. 거리는 m, 방향은 rad, 속도는 m/s · rad/s 입니다.
| 열 | 뜻 |
|---|---|
t | 로봇 시각 (초) |
odomX · odomY · odomYaw | odom 값 그대로 |
gyroZ | 자이로 z 축 회전 속도 (rad/s) |
gyroYaw | 자이로만 더한 방향 |
fusedX · fusedY · fusedYaw | 출발점 기준으로 어림한 위치 · 방향 |
vx · vy · wz | 이 화면이 계산한 속도 명령 |
primaryError · headingError | 반지름(직선은 가로) 오차 · 방향 오차 |
오래 돌리면 가장 오래된 줄부터 지워져 최근 20,000줄까지만 남습니다. pandas 로 읽을 때는 # 줄을 건너뜁니다.
import pandas as pd

df = pd.read_csv("motion-circle-<시각>.csv", comment="#")쓰지 않을 때는 다른 화면으로
이 화면은 IMU 값을 계속 받아 로봇(Pi)의 계산을 꽤 씁니다. 다 쓰고 나면 대시보드 같은 다른 화면으로 옮겨 두세요.
7. 문제 해결
| 증상 | 확인할 것 |
|---|---|
시작 이 흐리고 먼저 조작 권한을 받으세요 | 조작 권한 받기 |
‘조작 켜기’를 눌러 바퀴 토크를 켜세요 | 조작 켜기 |
IMU 값이 오지 않아 시작할 수 없습니다 (IMU 가 필수입니다) | 로봇 기능이 켜졌는지, 센서 화면의 IMU 칸에 값이 오는지 봅니다. 안 오면 로봇 기능을 껐다 켭니다 (센서 · 로그) |
신선한 odom · IMU 값을 기다리는 중입니다 | 잠시 기다립니다. 계속되면 센서 화면에서 odom · IMU 값이 바뀌는지 봅니다 |
창이 가려져 있습니다 (이 창이 보여야 계산이 돕니다) | 이 탭을 앞에 띄웁니다 |
이 속도 · 반지름은 조작 화면의 속도 단계 상한을 넘습니다 | 속도를 낮추거나 반지름을 키웁니다 |
자동 주행 중에는 시작할 수 없습니다 · 자율 주행 중에는 직접 조작할 수 없습니다 | 자동 주행 맵 생성 · 자율 주행을 끕니다 (지도 작성 · 자율 주행) |
다른 프로그램이 cmd_vel 을 보내고 있습니다: … | Physical Labs 의 텔레오퍼레이션 같은 다른 조작을 멈춥니다 |
비상 정지가 걸려 있습니다 | 주변을 확인하고 조작 켜기 로 비상 정지를 풉니다 |
원을 돌 때마다 자이로 회전 부호가 odom 과 반대입니다 (IMU 장착 방향을 확인하세요) | IMU 가 반대 방향으로 달렸을 수 있습니다. IMU 방향 사용 을 꺼도 이 검사는 그대로 하므로, RoboSEasy 에 문의합니다 |
| 실제 궤적이 화면 결과와 많이 다름 | 바닥 표시와 비교하며 IMU 방향 사용 을 끄거나 τ 를 바꿔 봅니다 |
8. 정리
- 이동 설계 는 직선 왕복과 원을 odom · IMU 로 확인하며 그리는 시험 기능 입니다. 계산은 브라우저가 하므로 이 화면이 보이는 동안에만 움직입니다.
- 순서는 조작 권한 받기 → 조작 켜기 → 동작 칸 정하기 → 시작 → 3초 카운트다운입니다.
- Space · Esc · 정지 · 비상 정지 로 멈추고, 센서가 끊기거나 길에서 벗어나면 스스로 멈춥니다.
- 결과는 로봇 센서 기준이니 바닥 표시와 비교하고, 자세한 값은 로그 CSV 저장 으로 내려받습니다.