센서 · 로그
웹 화면의 센서 화면은 IMU · odom · 모터 9대의 값을 실시간 숫자로 보여 주고, 로그 화면은 웹에서 켠 기능이 내놓는 글을 그대로 보여 줍니다. 평소에는 대시보드만 봐도 충분합니다. 대시보드에 경고가 뜨거나, 기능이 켜지지 않거나, 값이 이상해 보일 때 이 두 화면을 엽니다.
학습 목표
- 대시보드 센서 수신 칸의 상태 글을 읽고 고장인지 아닌지 가릴 수 있다.
- 센서 화면에서 IMU · odom · 모터 표를 읽을 수 있다.
- 로그 화면에서 기능별 출력을 골라 보고, 오류 줄을 찾을 수 있다.
- 오류처럼 보여도 정상인 줄을 알아볼 수 있다.
1. 언제 무엇을 보나
| 궁금한 것 | 볼 곳 |
|---|---|
| 센서 값이 들어오는지 | 대시보드 → 센서 수신 (2절) |
| 노드가 떠 있는지 | 대시보드 → 노드 (대시보드와 조작 권한) |
| 로봇이 기울거나 돌았는지 | 센서 → IMU (3.1절) |
| 바퀴로 얼마나 움직였는지 | 센서 → odom (3.2절) |
| 모터 한 대가 끊기거나 뜨거운지 | 센서 → 모터 (3.3절) |
| 라이다 스캔 모양 | 조작 화면의 레이더, 지도 작성 · 자율 주행 화면의 지도 (센서 화면에는 없습니다) |
로봇 켜기가 실패했거나 노드가 없음 | 로그 → 로봇 (4절) |
| 지도 저장이 안 된다 | 로그 → 지도 저장 |
| 자율 주행이 이상하다 | 로그 → 자율 주행 |
센서 화면은 필요할 때만 여세요
로봇의 웹 화면 프로그램은 열린 화면에 필요한 값만 받습니다. 센서 화면을 열면 IMU 값을 1초에 100번 받으므로, 대시보드와 함께 라즈베리파이를 가장 많이 쓰는 화면입니다. 자율 주행 중에는 센서 화면을 오래 열어 두지 말고 자율 주행 화면을 봅니다.
2. 먼저 대시보드의 센서 수신
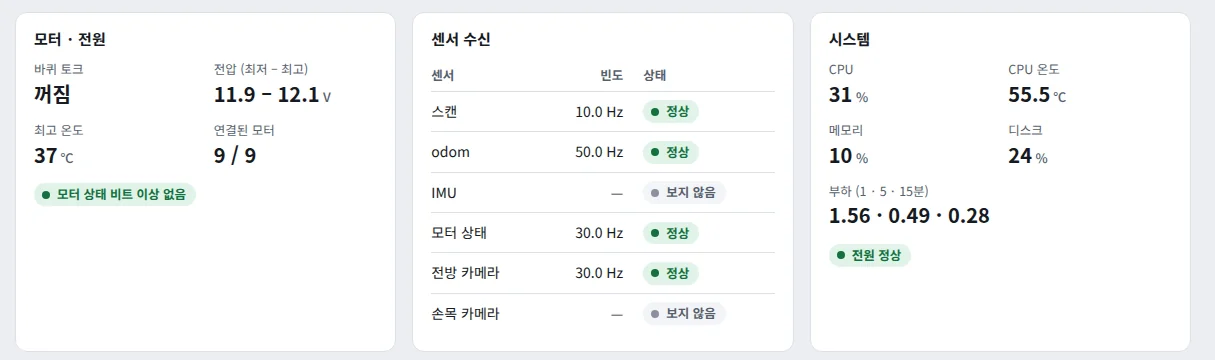
로봇 기능이 켜진 정상 상태입니다. 가운데 센서 수신 칸에서 스캔 10 Hz · odom 50 Hz · 모터 상태 30 Hz · 전방 카메라 30 Hz 가 정상 이고, IMU 와 손목 카메라 는 보지 않음 입니다.
센서 수신 칸은 값마다 1초에 몇 번 들어오는지(빈도, Hz)와 상태를 보여 줍니다.
2.1. 상태 글
| 상태 | 뜻 | 할 일 |
|---|---|---|
정상 | 기준 빈도 이상으로 들어옵니다 | 없음 |
측정 중 | 막 받기 시작해 2초 동안 빈도를 재고 있습니다 | 잠시 기다립니다 |
늦음 | 들어오지만 기준보다 느립니다 | 시스템 칸에서 CPU 가 바쁜지 봅니다. 계속 늦으면 로그를 봅니다 |
끊김 | 로봇 기능이 켜져 있는데 1초 넘게 오지 않습니다 | 노드 표와 로그(로봇)를 봅니다 |
꺼짐 | 로봇 기능을 꺼서 오지 않습니다 | 정상입니다. 쓰려면 로봇 켜기 |
없음 | 아직 한 번도 받지 못했습니다 (로봇 기능을 켜기 전 등). 카메라는 빈도가 0.0 Hz 일 때 | 로봇 기능이 켜져 있는데도 그렇다면 노드 표와 로그를 봅니다 |
보지 않음 | 그 값을 보는 화면이 없어 로봇에서 받지 않습니다 | 정상입니다. 고장이 아닙니다 |
2.2. 기준 빈도
| 센서 | 무엇 | 정상 예 (위 그림) | 이보다 낮으면 늦음 |
|---|---|---|---|
스캔 | 라이다 스캔 | 10 Hz | 5 Hz |
odom | 바퀴로 잰 위치 · 속도 | 50 Hz | 10 Hz |
IMU | 기울기 · 회전 | 대시보드에서는 보지 않음 | 10 Hz |
모터 상태 | 모터 9대의 상태 | 30 Hz | 5 Hz |
전방 카메라 | 전방 카메라 영상 | 30 Hz | 5 Hz |
손목 카메라 | 손목 카메라 영상 | 대시보드에서는 보지 않음 | 5 Hz |
- 대시보드는 라즈베리파이의 부담을 줄이려고 IMU 와 손목 카메라를 받지 않습니다. 다른 브라우저가 센서 · 이동 설계 화면(IMU)이나 조작 · 자율 주행 화면(손목 카메라)을 열고 있으면 그 값도 받으므로 숫자가 보일 수 있습니다. 화면을 닫은 뒤에도 5초 동안은 더 받습니다.
- 카메라 영상에 붙은 fps(예:
전방 카메라 14 fps)는 브라우저가 받는 장 수입니다. 웹 화면에는 카메라마다 1초에 15장까지만 보내므로, 30 Hz 보다 낮게 보이는 것이 정상입니다. - 끊긴 값에 대한 경고(
… 1초 넘게 들어오지 않습니다)와 노드 표 읽는 법은 대시보드와 조작 권한에 있습니다.
3. 센서 화면
센서 화면은 IMU · odom · 모터 세 칸입니다. 로봇 기능이 꺼져 있으면 값이 모두 — 이고, 모터 표에는 모터 상태가 들어오지 않습니다 가 나옵니다.
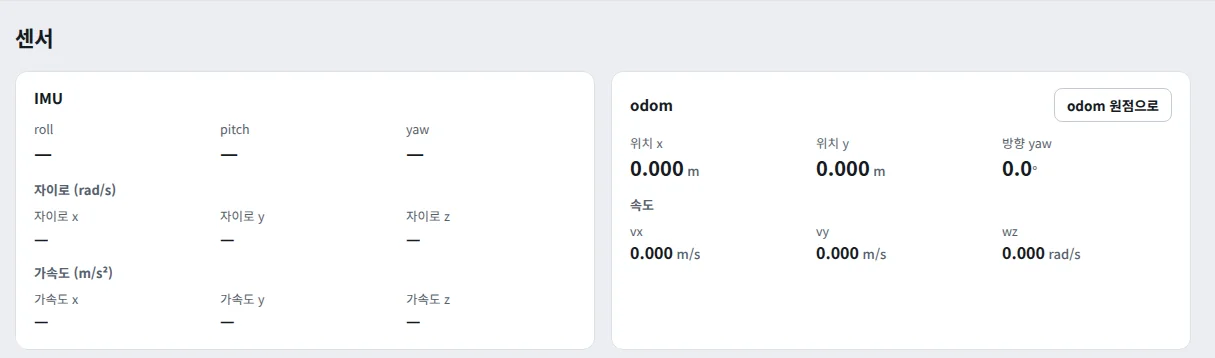
이 그림의 로봇은 IMU 칩이 응답하지 않아 IMU 값이 모두 — 입니다 (4.3절의 로그 예시). 정상인 로봇은 숫자가 계속 바뀝니다. odom 은 로봇이 멈춰 있어 0 입니다.
3.1. IMU
IMU 는 로봇 몸체의 기울기와 회전을 재는 센서입니다.
| 칸 | 뜻 |
|---|---|
roll · pitch · yaw | 기울기와 방향 (°) |
| 자이로 (rad/s) x · y · z | 축마다 도는 빠르기 |
| 가속도 (m/s²) x · y · z | 축마다 가속도. 가만히 있어도 중력 때문에 0 이 아닌 값이 보입니다 |
- 로봇이 움직이거나 기울 때 숫자가 바뀌면 정상입니다.
- 로봇 기능이 켜져 있는데 화면을 연 뒤 몇 초가 지나도
—만 보이면 IMU 값이 들어오지 않는 것입니다. 대시보드 노드 표의lekiwi_imu_node와 로그를 확인합니다 (4.3절). - IMU 값이 없으면 이동 설계(시험 기능)를 시작할 수 없습니다 (이동 설계).
3.2. odom
odom(오도메트리)은 바퀴가 돈 양으로 어림한 로봇의 위치와 속도입니다.
| 칸 | 뜻 |
|---|---|
위치 x · 위치 y (m) | 원점에서 움직인 거리 |
방향 yaw (°) | 원점에서 돌아간 방향 |
속도 vx · vy (m/s) · wz (rad/s) | 앞뒤 · 좌우 속도와 회전 속도 |
- 보통 로봇 기능을 켠 자리와 방향이 원점입니다. 처음 방향 그대로 앞으로 몰면
위치 x가 늘어납니다. - odom 원점으로를 누르면 지금 자리를 다시 원점으로 삼습니다 (조작 권한이 필요합니다). 알림은
odom 을 원점으로 돌렸습니다입니다. 원점으로 돌린 뒤 로봇을 몰고,위치 x를 줄자로 잰 거리와 견주어 볼 때 편합니다. - 지도 작성 · 자율 주행 중에는 위치가 튀어 지도가 깨지므로
지도 작성 · 자율 주행 중에는 odom 원점을 바꿀 수 없습니다로 거절됩니다. - 권한이 없으면 버튼 아래에
odom 원점으로: 먼저 조작 권한을 받으세요가 보입니다. - odom 은 바퀴가 미끄러지면 실제 위치와 어긋납니다.
3.3. 모터 표
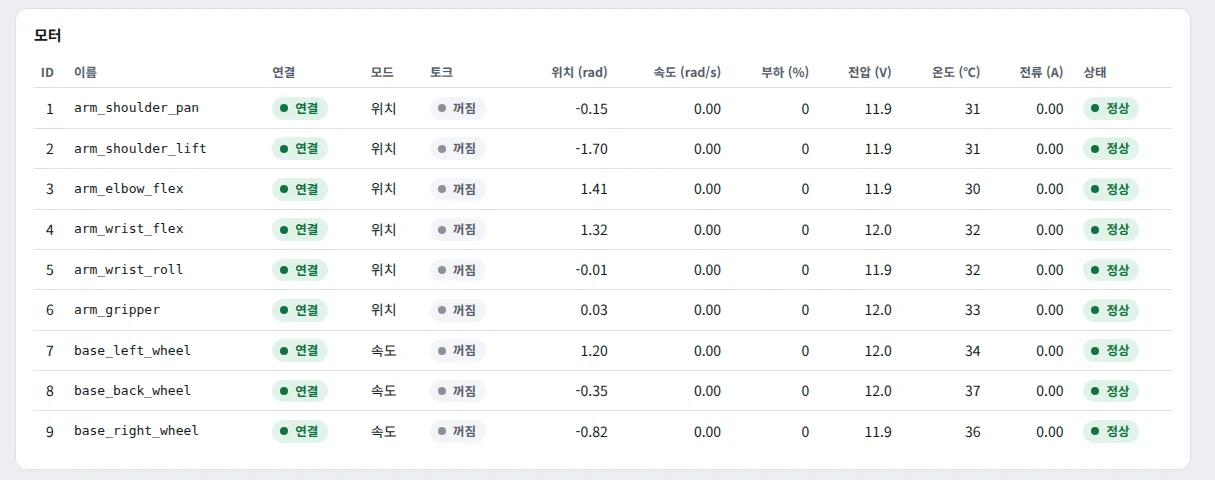
모터 9대가 모두 연결 · 정상 입니다. 1~6번은 팔, 7~9번은 바퀴이고, 토크는 모두 꺼짐 입니다.
| 열 | 뜻 |
|---|---|
ID · 이름 | 모터 번호와 이름. 1 arm_shoulder_pan · 2 arm_shoulder_lift · 3 arm_elbow_flex · 4 arm_wrist_flex · 5 arm_wrist_roll · 6 arm_gripper · 7 base_left_wheel · 8 base_back_wheel · 9 base_right_wheel |
연결 | 연결 / 끊김 |
모드 | 팔은 위치, 바퀴는 속도 |
토크 | 모터에 힘이 들어가 있는지 (켜짐 / 꺼짐) |
위치 (rad) · 속도 (rad/s) | 모터 축의 각도와 도는 빠르기 |
부하 (%) · 전압 (V) · 온도 (℃) · 전류 (A) | 모터에 걸린 힘 · 전원 전압 · 온도 · 전류 |
상태 | 정상, 또는 이상 내용 전압 · 각도 센서 · 과열 · 과전류 · 과부하 |
끊김인 모터는 값이—로 나옵니다. 그 모터의 케이블과 전원을 확인합니다 (문제 해결).- 온도가 60 ℃ 이상이거나
상태에 이상이 뜨면 대시보드 경고 칸에도 나옵니다. - 팔 토크가
꺼짐일 때 팔 관절을 손으로 천천히 움직여위치가 바뀌는지 보면, 그 모터가 응답하는지 알 수 있습니다. 모터 메시지(lekiwi_msgs)를 불러오지 못해 모터 상태를 볼 수 없습니다.가 보이면 웹 화면 프로그램이 모터 메시지를 읽지 못하는 것입니다. 이 문구는 대시보드 모터 · 전원 칸에도 똑같이 나옵니다 (저장소와 구조).
4. 로그 화면
4.1. 보는 법
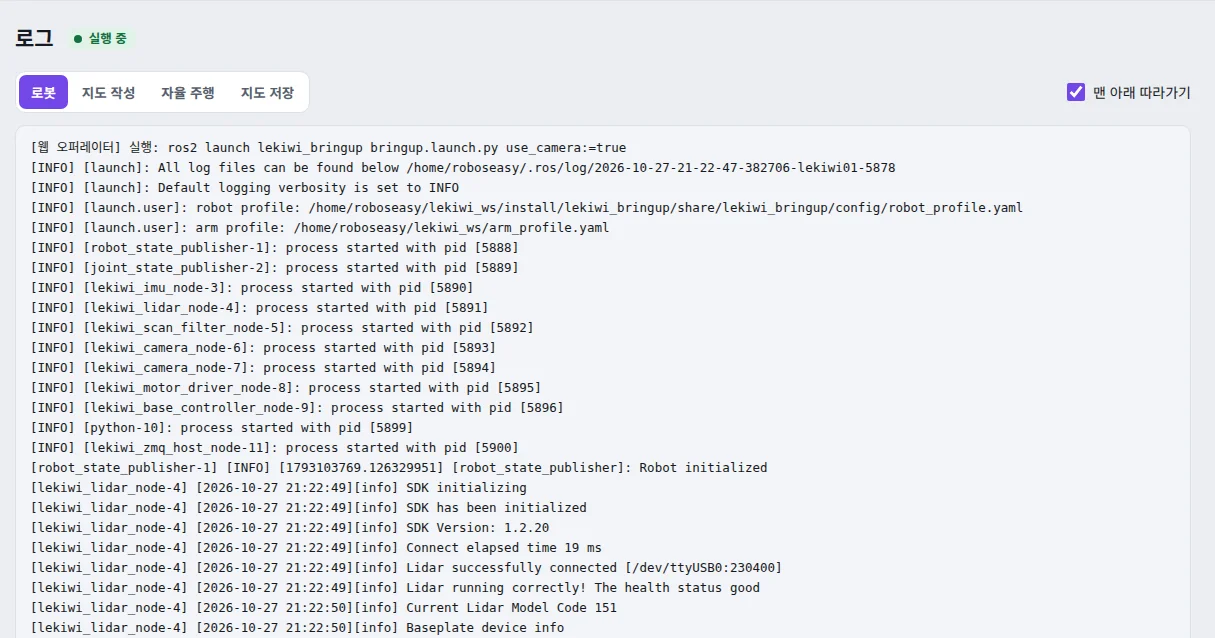
로그 → 로봇 을 고른 모습입니다. 맨 위 [웹 오퍼레이터] 실행: ros2 launch lekiwi_bringup bringup.launch.py use_camera:=true 다음에 노드들이 하나씩 시작한 줄과 라이다 줄이 이어집니다.
- [웹 화면] 왼쪽 메뉴에서 로그를 엽니다.
- [웹 화면] 위의 버튼에서 볼 기능을 고릅니다. 로봇 · 지도 작성 · 자율 주행 · 지도 저장 가운데 하나입니다. 제목 옆 배지는 고른 기능의 지금 상태(
실행 중·꺼짐…)입니다. - [웹 화면] 맨 아래 따라가기가 체크돼 있으면 새 줄이 올 때마다 맨 아래로 내려갑니다. 위로 올려 읽고 싶으면 체크를 끕니다.
- 처음 열면 최근 200줄을 먼저 보여 주고, 새 줄을 이어 붙입니다. 화면에는 최근 1000줄까지 남습니다.
- 로봇은 기능마다 최근 500줄만 기억합니다. 로봇의 웹 화면 프로그램이 다시 시작되면(라즈베리파이를 다시 켤 때 등) 지워집니다.
- 같은 기능을 껐다 다시 켜면 새 줄이 지난번 줄 아래에 이어 붙습니다. 맨 아래쪽의 마지막
[웹 오퍼레이터] 실행:줄부터가 이번 실행입니다. - 기능을 고른 순간 몇 줄이 두 번 보일 수 있습니다. 알려진 한계이니 무시해도 됩니다.
웹에서 켠 기능만 보입니다
웹 화면이나 Physical Labs 의 ▶ 로봇 켜기로 켠 기능의 출력만 남습니다. 터미널에서 직접 켠 기능(대시보드 배지
외부 실행)은 여기 보이지 않습니다. 아무것도 켜지 않았으면아직 로그가 없습니다. 웹에서 켠 기능의 출력만 보입니다.가 나옵니다.
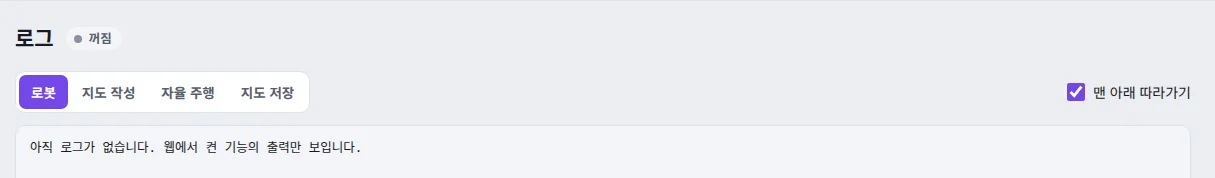
라즈베리파이를 켠 뒤 로봇 기능을 한 번도 켜지 않았으면 배지가 꺼짐 이고 로그가 비어 있습니다.
4.2. 줄 읽는 법
웹 화면이 직접 넣는 줄은 [웹 오퍼레이터] 로 시작합니다.
| 줄 | 뜻 |
|---|---|
[웹 오퍼레이터] 실행: ros2 launch … | 기능을 켰습니다. 뒤에 켠 명령이 그대로 적힙니다 |
[웹 오퍼레이터] SIGINT 을 보냅니다 | 끄라는 신호를 보냈습니다. 오래 꺼지지 않으면 SIGTERM · SIGKILL 이 이어집니다 |
[웹 오퍼레이터] 종료 코드 N | 기능이 끝났습니다. 끄기를 누르지 않았는데 0 이 아닌 숫자로 끝났다면 실패입니다 |
나머지는 로봇 프로그램이 내는 줄입니다. 대개 [노드 이름-번호] [수준] …: 내용 모양이고, 글자 색이 없으므로 수준 글자로 무엇이 중요한지 가립니다.
| 수준 | 뜻 |
|---|---|
[INFO] · [info] | 알림입니다. 대부분이 이것입니다 |
[WARN] | 주의입니다. 먼저 아래 4.4절의 ‘정상인 줄’인지 봅니다 |
[ERROR] · [FATAL] | 오류입니다. 특히 process has died 는 그 노드가 죽었다는 뜻입니다 |
- 브라우저의 찾기(
Ctrl+F)로ERROR·FATAL·died를 찾으면 빠릅니다. - 라이다가 정상이면 로봇 로그에
Lidar running correctly! The health status good이 보입니다. - 지도 저장에 성공하면 지도 저장 로그 끝부분에
Nav2에서 사용할 지도: <경로>.yaml이 나옵니다.
4.3. 예: 노드가 죽은 경우
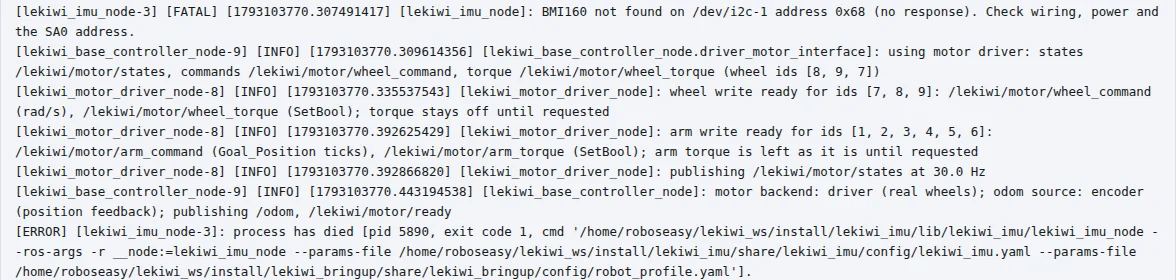
lekiwi_imu_node 가 [FATAL] … BMI160 not found on / 를 남기고, [ERROR] [lekiwi_imu_node-3]: process has died […, exit code 1, …] 로 끝났습니다. 나머지 노드는 계속 돌아 로봇 기능은 실행 중 입니다.
이때 다른 화면에는 이렇게 보입니다.
- 대시보드 노드 표에서
lekiwi_imu_node가없음입니다. - 센서 화면의 IMU 값이 모두
—입니다. - 노드가 죽은 것이라 대시보드 경고 칸에는 아무것도 나오지 않을 수 있습니다.
메시지는 IMU 칩(BMI160)이 응답하지 않는다는 뜻이고, 배선 · 전원을 확인하라고 덧붙입니다(Check wiring, power …). 로봇 기능을 껐다 켜 보고, 같은 줄이 또 나오면 문제 해결을 봅니다.
4.4. 정상인데 오류처럼 보이는 줄
| 줄 (일부) | 언제 | 뜻 |
|---|---|---|
Please set the initial pose · StaticLayer: "map" ... does not exist · Timed out waiting for transform from base_footprint to map | 자율 주행을 켠 뒤, 초기 위치를 정하기 전 | 로봇이 지도 어디에 있는지 아직 몰라서 되풀이해 나옵니다. 자율 주행 화면에서 초기 위치를 정하면 그칩니다 |
[웹 오퍼레이터] SIGINT 을 보냅니다 와 뒤따르는 종료 줄 | 기능을 끌 때 | 끄는 과정입니다 |
- 자율 주행을 켜면 보통 15초쯤 뒤
Managed nodes are active와Nav2 motor guard active가 보입니다. 주행 쪽Managed nodes are active는 초기 위치를 정한 뒤에 한 번 더 나옵니다. 초기 위치는 켠 뒤 10분 안에 정합니다. 넘기면 자율 주행을 껐다가 다시 켭니다. - 자율 주행을 쓰는 순서는 지도 작성 · 자율 주행에 있습니다.
5. 문제 해결
| 증상 | 확인할 것 |
|---|---|
센서 수신에 보지 않음 이 있다 | 정상입니다. 그 값을 보는 화면이 없을 뿐입니다 |
스캔 · odom · 모터 상태 · 전방 카메라 가 모두 0.0 Hz 에 없음 또는 꺼짐 | 로봇 기능이 꺼져 있습니다. 대시보드에서 로봇 켜기 |
센서 하나가 끊김 | 노드 표에서 그 노드가 있음 인지 보고, 로그(로봇)에서 그 노드 이름을 찾습니다 |
IMU 값이 모두 — | 노드 표의 lekiwi_imu_node 와 로그를 봅니다 (4.3절) |
모터 표에 끊김 이 있다 | 그 모터의 케이블과 전원을 봅니다 (문제 해결) |
모터 상태 가 과열 이거나 경고 온도가 높습니다 | 조작을 멈추고 모터를 식힙니다 |
| odom 원점으로가 거절된다 | 지도 작성 · 자율 주행을 끄고, 조작 권한을 받은 뒤 다시 누릅니다 |
로그가 비어 있다 (아직 로그가 없습니다 …) | 아직 켜지 않았거나 터미널에서 켰습니다. 웹 화면이나 Physical Labs 로 켠 기능만 보입니다 |
| 로그에 같은 줄이 두 번 보인다 | 기능을 고른 순간 생기는 알려진 한계입니다. 무시해도 됩니다 |
자율 주행 로그에 Please set the initial pose 가 계속 나온다 | 정상입니다. 초기 위치를 정하면 그칩니다 |
6. 정리
- 먼저 대시보드 센서 수신을 봅니다.
보지 않음은 고장이 아니고,끊김이면 노드 표와 로그를 봅니다. - 센서 화면은 IMU · odom · 모터 9대의 값을 보여 줍니다. IMU 를 1초에 100번 받아 무거우니 필요할 때만 엽니다.
- odom 원점으로는 조작 권한이 있어야 하고, 지도 작성 · 자율 주행 중에는 쓸 수 없습니다.
- 로그 화면은 웹(또는 Physical Labs)으로 켠 기능의 출력만 보여 줍니다.
[ERROR]·[FATAL]·process has died를 찾습니다. - 자율 주행을 켠 뒤 초기 위치를 정하기 전에 나오는 경고 줄은 정상입니다.