Dataset Visualization
데이터 재생처럼 로봇으로 데이터셋을 모두 확인하는 방법은 확실하지만 느립니다. 에피소드 50개를 전부 로봇으로 돌려 보기는 어렵습니다. 이 페이지에서는 로봇 없이 화면에서 데이터셋을 확인합니다. 카메라 영상과 관절 값이 시간에 따라 어떻게 변했는지 보면서 이상한 에피소드를 빠르게 골라내는 것이 목적이며, 여기서 찾은 에피소드 번호는 데이터셋 편집에서 삭제할 때 씁니다.
학습 목표
- Hub에 올린 데이터셋을 브라우저에서, 로컬 데이터셋을 Rerun에서 확인할 수 있다.
- 시각화 화면에서 잘못된 에피소드를 판별하는 기준을 설명할 수 있다.
1. 온라인 시각화
데이터 기록 마지막에 --dataset.push_to_hub=true 로 올렸거나 데이터셋 편집의 방법으로 업로드한 데이터셋은 브라우저에서 바로 볼 수 있습니다. 설치가 필요 없어 다른 사람에게 데이터를 보여 줄 때 편합니다.
Hugging Face가 제공하는 시각화 페이지 LeRobot Dataset Visualizer를 엽니다.
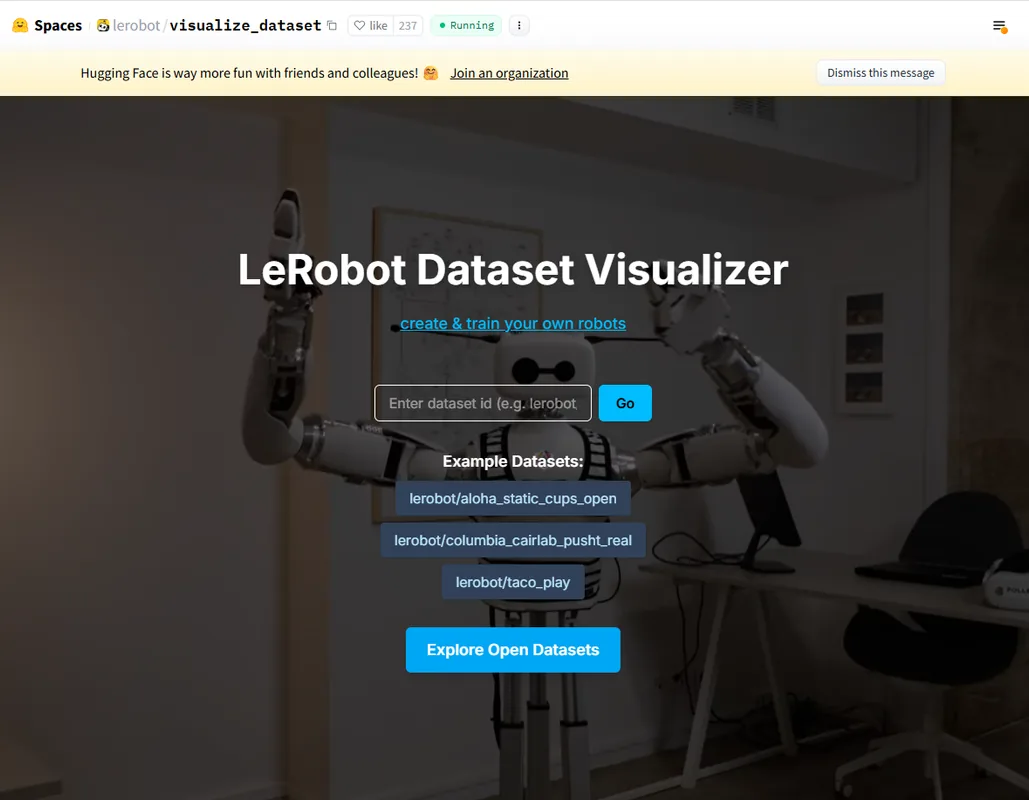
자신의 계정 페이지에서 데이터셋 이름(HueyWoo/lekiwi_pick_and_place 형식)을 복사해 입력란에 붙여 넣고 Go 를 누릅니다.
에피소드 목록이 나오고, 하나를 고르면 카메라 영상과 관절 값 그래프가 함께 재생됩니다.
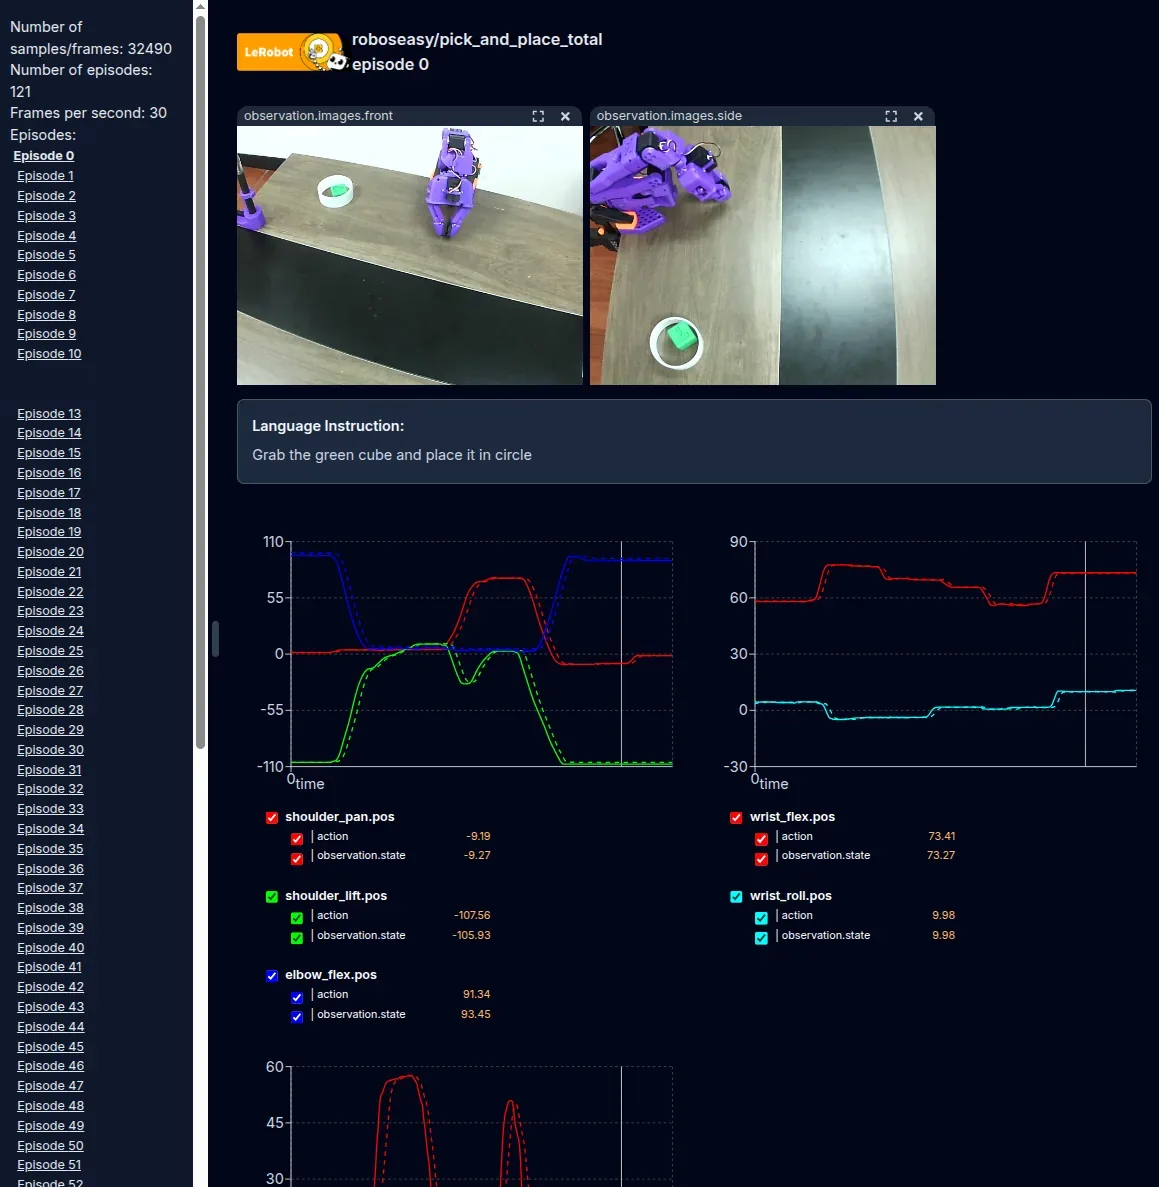
위 화면은 SO-101 팔로 기록한 예시 데이터셋이라 영상이 front, side 로 나옵니다. LeKiwi 데이터셋에서는 front, wrist 두 영상이 보이고, 관절 값에 바퀴 속도(x.vel, y.vel, theta.vel)가 더해집니다.
2. 로컬 시각화
업로드하지 않은 데이터셋이나 방금 기록한 데이터셋은 PC에서 직접 봅니다. 텔레오퍼레이션부터 써 온 Rerun 창이 그대로 열립니다.
2.1. 환경 설정
conda activate lerobot060
export HF_USER="HueyWoo"
export TASK_NAME="lekiwi_pick_and_place"conda activate lerobot060
set "HF_USER=HueyWoo"
set "TASK_NAME=lekiwi_pick_and_place"2.2. 시각화하기
lerobot-dataset-viz \
    --repo-id=${HF_USER}/${TASK_NAME} \
    --episode-index=0 \
--display-compressed-imageslerobot-dataset-viz ^
--repo-id=%HF_USER%/%TASK_NAME% ^
--episode-index=0 ^
--display-compressed-images| 옵션 | 의미 |
|---|---|
--repo-id | 데이터셋 이름. 로컬 캐시에 있으면 그것을, 없으면 Hub에서 받아 씁니다 |
--episode-index | 볼 에피소드 번호. 0부터 시작 |
--display-compressed-images | 영상을 JPEG로 압축해 표시. 값 없이 붙이기만 하며, 붙이면 화면이 가볍게 돌아갑니다 |
이 도구는 밑줄 대신 하이픈(--repo-id)을 씁니다. 다른 LeRobot 명령과 다르니 주의합니다.
2.3. 화면 읽는 법
Rerun 창에 다음이 시간축을 공유하며 표시됩니다.
| 영역 | 내용 |
|---|---|
observation.images.front, wrist | 두 카메라 영상 |
observation.state | 팔 관절 6개와 바퀴 3개의 실제 값 |
action | 같은 9채널의 목표값 |
아래쪽 타임라인을 드래그하면 특정 순간의 영상과 값을 함께 볼 수 있습니다. 확인할 것은 다음과 같습니다.
- 두 영상이 서로 바뀌지 않았는가. front에 그리퍼가, wrist에 작업 공간이 보이면 두 카메라가 뒤바뀐 것입니다. 그 에피소드는 쓸 수 없으니, 다음 기록 전에 카메라 포트 고정의 별칭 설정을 다시 확인합니다.
- 행동과 상태가 나란히 가는가.
action선을observation.state선이 조금 늦게 따라가면 정상입니다. 한쪽만 튀거나 평평하면 기록 오류입니다. - 에피소드가 너무 길거나 멈춰 있는 구간이 있는가. 작업이 끝난 뒤 가만히 있는 구간이 길면 데이터 기록에서
→로 일찍 끝내지 않은 것입니다. - 작업이 실제로 성공했는가. 물체를 놓치거나 상자에 못 넣은 에피소드는 모델에 나쁜 시범이 됩니다.
문제가 있는 에피소드 번호를 메모해 둡니다. --episode-index 를 바꿔 가며 전체를 훑습니다.
3. 문제 해결
| 증상 | 확인할 것 |
|---|---|
the following arguments are required: --repo-id | 옵션을 밑줄(--repo_id, --episode_index)로 적음. 이 도구는 하이픈(--repo-id, --episode-index)을 씀 |
| 데이터셋을 찾지 못함 | 로컬 캐시 이름 확인. Hub에서 받으려면 hf auth whoami 로 로그인 확인 |
| Rerun 창이 안 뜸 | pip install "lerobot[viz]==0.6.0" 으로 시각화 의존성 설치 |
| 영상이 느리거나 끊김 | --display-compressed-images 추가 |
| 온라인 페이지에서 데이터셋을 못 찾음 | 업로드 여부와 이름 확인. 비공개 데이터셋은 로그인 필요 |
4. 정리
- Hub에 올린 데이터셋은 브라우저에서, 로컬 데이터셋은
lerobot-dataset-viz로 Rerun에서 확인합니다. - 영상 위치, 행동과 상태의 대응, 멈춰 있는 구간, 작업 성공 여부를 기준으로 에피소드를 판별합니다.
- 문제 있는 에피소드 번호를 메모해 두면 데이터셋 편집에서 바로 삭제할 수 있습니다.
다음 페이지 데이터셋 편집에서는 메모한 에피소드를 지우고 데이터셋을 정리해 Hub에 올립니다.