문제 해결
Physical Labs 를 쓰다 자주 만나는 문제를 증상별로 모았습니다. 화면에 나온 문구나 증상을 표의 왼쪽에서 찾고, 오른쪽의 확인할 것을 위에서부터 차례로 해 보세요. A-Go(LeKiwi) 로봇 · 웹 화면 · 로봇 네트워크 문제는 A-Go 문제 해결에 따로 모았습니다.
학습 목표
- 증상과 오류 문구로 원인을 좁히고, 맞는 해결 방법을 찾을 수 있다.
- 시리얼 포트 권한 문제를 앱의 권한 창이나 터미널로 해결할 수 있다.
- 설치 로그를 찾고, 필요하면 디버그 로그를 켤 수 있다.
- 설정 · 보정 · 데이터셋 · 학습 결과 파일이 어디에 있는지 찾을 수 있다.
- 문의할 때 함께 보낼 정보를 준비할 수 있다.
먼저 해 볼 것
많은 문제가 아래 다섯 가지로 풀립니다. 표를 찾기 전에 한 번씩 확인하세요.
| 확인할 것 | 방법 |
|---|---|
| 최신 판인가 | Ubuntu 판 최신은 0.2.0 입니다. 앱 화면에는 버전이 나오지 않으니 터미널에서 cat /opt/physical-labs/VERSION 으로 봅니다. 낮으면 프로그램 페이지에서 새 판을 받아 업데이트합니다 (설치와 첫 실행 6.1절). |
| 인터넷이 되는가 | 앱을 켤 때(구글 로그인 확인), 기능 패키지를 설치할 때, Hugging Face 에 올리고 받을 때 인터넷이 필요합니다. |
| 케이블 · 전원 | USB 케이블을 뽑았다가 다시 꽂고, 모터 보드 전원이 켜져 있는지 봅니다. |
| 앱 다시 켜기 | 앱을 완전히 닫았다가 다시 켭니다. 켤 때 인터넷이 있어야 합니다. |
| 컴퓨터에 다시 로그인 | 앱을 설치한 직후라면 Ubuntu 에서 로그아웃했다가 다시 로그인합니다. 시리얼 포트 권한이 이때 적용됩니다. |
화면 · 메뉴를 찾는 문제(☰ 가 두 개, 탭이 회색 등)는 화면 둘러보기의 문제 해결 표에 있습니다.
이 페이지는 Ubuntu 판 0.2.0 기준입니다
Windows 판 최신은 0.1.7 이고, 새 A-Go(ROS 2 LeKiwi) · SO-102 · USB 포트 고정을 지원하지 않습니다. Windows 판에는 시리얼 포트 권한 창과 관리자 비밀번호 창도 없습니다. 판별 차이는 소개 4절에 있습니다.
설치 · 로그인
설치가 안 될 때
Ubuntu 에 설치하다 나는 오류(dpkg -i 거부, Ubuntu 22.04, 디스크 부족, 인터넷 연결 실패, 설치 실패 (exit=…))는 설치와 첫 실행 8절의 문제 해결 표에 정리했습니다. 설치 로그는 /var/log/physical-labs/ 에 남습니다.
로그인
| 증상 | 확인할 것 |
|---|---|
| 켤 때 자동 로그인되지 않고 웰컴 화면(시작하기)이 뜬다 | 인터넷을 확인합니다. 앱은 켤 때마다 구글에 로그인을 확인하므로, 인터넷 없이 켜면 저장된 로그인으로도 들어가지 못합니다. 인터넷에 연결한 뒤 앱을 다시 켭니다. |
| 인터넷이 돌아왔는데도 다시 로그인하라고 한다 | 로그인을 새로 고쳐야 하는 때에 인터넷이 없어서, 앱이 저장된 로그인을 지운 것입니다. 시작하기 로 다시 로그인합니다. |
| 앱을 업데이트하거나 다시 설치한 뒤 로그인하라고 한다 | 정상입니다. Ubuntu 판은 설치할 때마다 한 번 다시 로그인합니다. |
노트북을 로봇 AP(예: lekiwi01)에 붙이고 앱을 켰더니 웰컴 화면에서 막힌다 | 로봇 AP 에는 인터넷이 없습니다. 인터넷이 되는 와이파이로 돌아가 앱을 켜고 홈 화면까지 들어간 뒤, 와이파이를 로봇 AP 로 바꿉니다. 켜 둔 앱은 계속 쓸 수 있습니다. |
로그인 실패 창이 뜬다 | 브라우저에서 5분 안에 로그인을 마치지 못했거나 인터넷이 끊긴 경우가 많습니다. 시작하기 를 다시 누릅니다. |
로봇 AP 에 붙어 있는 동안에는 앱을 껐다 켜지 마세요
앱을 다시 시작하는 일(화면 배율 저장, 설치 뒤 지금 다시 시작)도 앱을 새로 켜는 것과 같아서 인터넷이 필요합니다. 이런 일은 인터넷이 되는 와이파이에서 하세요. 순서는 설치와 첫 실행 5.2절에 있습니다.
시리얼 포트 권한
Ubuntu 에서 USB 로 연결한 모터 보드(/dev/ttyACM0, /dev/ttyUSB0 등)는 dialout 그룹에 든 사용자만 쓸 수 있습니다. 앱을 설치할 때 지금 계정을 dialout 그룹에 넣지만, Ubuntu 에서 한 번 로그아웃했다가 다시 로그인해야 적용됩니다. 그 전에 연결하면 권한 오류([Errno 13], Permission denied)가 납니다.
[앱] 권한 창으로 해결하기
모터 셋업 화면, 로봇 설정 탭의 모터 칸, 위쪽 ☰ 의 단일 모터 테스트 · SO-ARM 101 전체 테스트 에서 연결 을 눌렀을 때 권한 오류가 나면 시리얼 포트 권한 문제 창이 뜹니다.
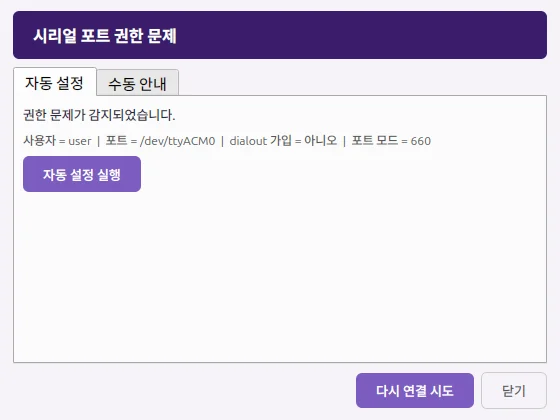
dialout 가입 = 아니오 면 계정이 아직 그룹에 없다는 뜻입니다. 그림의 사용자 이름 user 는 예시입니다.
- 자동 설정 탭에서 자동 설정 실행 을 누릅니다.
- 운영체제의 인증 창이 뜨면 Ubuntu 에 로그인할 때 쓰는 비밀번호(관리자 권한이 있는 계정)를 넣습니다. 앱이 계정을
dialout그룹에 넣고, 그 포트에 임시 권한을 줍니다. 권한이 설정되었습니다. …가 나오면 다시 연결 시도 를 누릅니다. 임시 권한으로 바로 연결됩니다.- 작업이 끝나면 Ubuntu 에서 한 번 로그아웃했다가 다시 로그인합니다. 임시 권한은 USB 를 다시 꽂거나 재부팅하면 사라지지만, 다시 로그인한 뒤부터는 그룹 권한으로 늘 연결됩니다.
| 창의 문구 | 뜻과 할 일 |
|---|---|
현재 사용자(<이름>)가 'dialout' 그룹에 속해 있지 않습니다. | 계정이 아직 그룹에 없습니다. 자동 설정 실행 으로 해결합니다. |
'dialout' 그룹에 가입되어 있지만 현재 세션에 반영되지 않은 것 같습니다. … | 가입은 됐지만 아직 다시 로그인하지 않았습니다. 로그아웃 후 다시 로그인하거나, 당장은 자동 설정 실행 으로 임시 권한을 받습니다. |
포트 '<포트>' 의 접근 권한이 제한되어 있습니다 (mode=…, group=…). | 포트 자체의 권한이 좁습니다. 자동 설정 실행 이 그 포트에 임시 권한을 줍니다. |
pkexec 가 설치되어 있지 않습니다. | 자동 설정을 쓸 수 없습니다. 수동 안내 탭의 명령을 터미널에서 실행합니다. |
자동 설정에 실패했습니다 (종료 코드 N). … · pkexec 실행에 실패했습니다. … | 인증 창을 닫았거나 비밀번호가 틀렸을 수 있습니다. 다시 시도하거나 수동 안내 탭을 씁니다. |
[PC] 터미널로 직접 하기
창의 수동 안내 탭에도 같은 명령이 있고, 줄마다 복사 를 누르면 내 사용자 이름과 포트가 채워진 명령이 복사됩니다.
계정을 dialout 그룹에 넣습니다.
sudo usermod -a -G dialout $USERUbuntu 에서 로그아웃했다가 다시 로그인한 뒤(재부팅해도 됩니다) 확인합니다. 출력에 dialout 이 있으면 적용된 것입니다. 다시 로그인하기 전에 가입만 됐는지 보려면 탭의 3번 명령 getent group dialout 을 씁니다.
groups다시 로그인하기 전에 당장 써야 한다면 그 포트에만 임시 권한을 줍니다. 포트 이름은 앱의 포트 목록에 보이는 것으로 바꿉니다. USB 를 다시 꽂거나 재부팅하면 사라집니다.
sudo chmod 666 /dev/ttyACM0그 밖의 권한 문제
| 증상 | 확인할 것 |
|---|---|
칼리브레이션 · 엔드이펙터 · 텔레오퍼레이션 · 데이터 · 추론 탭에서 연결할 때 Permission denied · [Errno 13] 이 보인다 | 권한 창은 위에 적은 화면에서만 뜹니다. 터미널 명령 → 다시 로그인으로 고치거나, 모터 셋업 화면에서 같은 포트로 연결 을 눌러 권한 창을 띄웁니다. |
| 자동 설정을 했는데 USB 를 다시 꽂으니 또 권한 오류가 난다 | 임시 권한이 사라진 것입니다. Ubuntu 에서 로그아웃했다가 다시 로그인하면 그 뒤로는 생기지 않습니다. |
다시 로그인했는데도 groups 에 dialout 이 없다 | sudo usermod -a -G dialout $USER 가 오류 없이 끝났는지 보고, 다시 로그아웃 · 로그인하거나 재부팅합니다. |
Windows 판에는 이 창이 없습니다
Windows 에서는
dialout단계가 없고, 포트는COM3처럼 보입니다. 연결이 거부되면 그 포트를 쓰는 다른 시리얼 프로그램을 닫고, USB 를 다시 꽂은 뒤 연결합니다.
포트 · 모터 연결
| 증상 | 확인할 것 |
|---|---|
포트가 이미 다른 프로세스에서 사용 중입니다. · 다른 시리얼 프로그램(Arduino IDE, PuTTY 등)을 종료한 뒤 다시 시도해주세요. | 같은 포트를 다른 프로그램이 쥐고 있습니다. 다른 시리얼 프로그램, 터미널에서 돌린 lerobot 명령, 두 번 켜진 Physical Labs 창을 닫습니다. 그래도 같으면 앱을 다시 켜고 USB 를 다시 꽂습니다. |
N번 모터에서 응답이 없어 통신에 실패했습니다. 또는 N번 모터의 응답이 깨져서 통신에 실패했습니다. | 창의 흔한 원인 (가능성 높은 순): 을 위에서부터 봅니다. ① 같은 ID 모터가 두 대 ② 같은 포트를 다른 프로세스가 씀 ③ 전원 · 배선 접촉 ④ 리더 · 팔로워 포트가 바뀜 ⑤ 보율 불일치. 모터를 한 대씩만 연결해 모터 셋업의 단일 모터 셋업 에서 핑해 보면 빨리 좁혀집니다. |
포트 목록이 비어 있다 · 포트를 선택하세요. | USB 케이블과 모터 보드 전원을 확인하고 🔄 새로고침 을 누릅니다. 충전 전용 케이블은 데이터가 통하지 않으니 데이터용 USB 케이블을 씁니다. |
포트가 ttyACM0 (연결 안 됨) 처럼 보인다 | 저장해 둔 포트가 지금 꽂혀 있지 않습니다. USB 를 꽂고 새로고침합니다. 로봇 저장 을 막 했다면 USB 를 한 번 뽑았다 꽂아야 고정된 이름(예: /dev/my_so101)이 생깁니다. |
포트 확인 필요 — '/dev/ttyS0'는 내장 시리얼 포트입니다. | PC 본체의 시리얼 포트를 고른 것입니다. 모터 보드는 /dev/ttyACM* · /dev/ttyUSB* 로 보입니다. |
| 리더를 움직였더니 엉뚱하게 움직인다 · 팔로워가 따라오지 않는다 | 리더 · 팔로워 포트가 바뀌었을 수 있습니다. 로봇 설정에서 두 포트를 확인합니다. |
로봇 저장 뒤 rules 작성이 취소되었습니다. 저장되지 않았습니다. · rules 작성이 실패했습니다. 저장되지 않았습니다. | 미리보기 창에서 취소 했거나 관리자 비밀번호 창을 닫았습니다. 아무것도 저장되지 않았으니 다시 로봇 저장 → 적용 → 비밀번호 순서로 합니다 (로봇 설정). |
로봇 저장 을 누르면 아래 미리보기 창이 뜹니다. 적용 을 누르고 관리자 비밀번호를 넣어야 로봇이 저장됩니다.
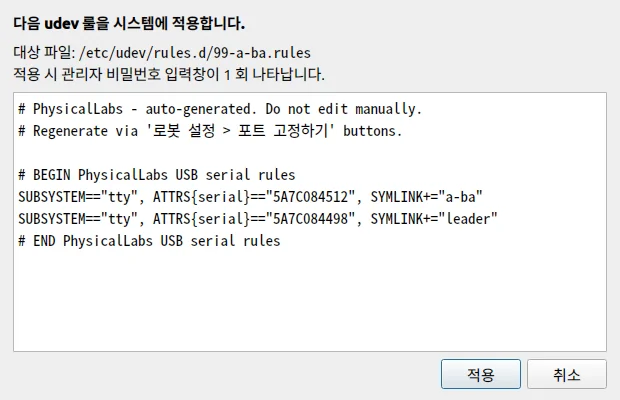
로봇 저장 — 미리보기 창. 로봇 이름 a-ba 와 시리얼 번호는 촬영용 값입니다.
한 포트는 한 화면만 씁니다
로봇 탭끼리 옮길 때는 앱이 앞 탭의 연결을 알아서 끊지만, 위쪽 ☰ 의 도구 창(단일 모터 테스트 · SO-ARM 101 전체 테스트 · End Effector Control)과 로봇 탭은 같은 포트를 함께 쓸 수 없습니다. 도구 창을 열기 전에 로봇 탭에서 연결을 끊으세요.
기능 패키지 설치
탭을 처음 열 때 뜨는 설치 카드나 설정 › 기능 패키지 에서 설치할 때의 문제입니다. 설치 과정 전체는 기능 패키지 설치에 있습니다.
| 증상 | 확인할 것 |
|---|---|
| 설치할 때마다 관리자 비밀번호를 묻는다 | 정상입니다. Ubuntu 판은 앱의 파이썬 환경(/opt/physical-labs/venv)이 관리자 소유라, 설치 한 번마다 비밀번호를 묻습니다. Ubuntu 로그인 비밀번호(관리자 권한이 있는 계정)를 넣습니다. 여러 패키지를 비밀번호 한 번으로 설치하려면 모든 기능 한 번에 설치 를 씁니다. |
관리자 인증이 취소되었거나 실패했습니다. | 비밀번호 창을 닫았거나 비밀번호가 틀렸습니다. 버튼이 다시 시도 로 바뀌어 있으니 눌러서 다시 입력합니다. 관리자 권한이 없는 계정이라면 관리자에게 입력을 부탁합니다. |
인터넷에 연결할 수 없습니다 (pypi.org). … · 인터넷 연결 문제로 설치하지 못했습니다. | 인터넷을 확인합니다. 회사 · 학교 망이면 방화벽이나 프록시 때문일 수 있습니다. |
| 프록시를 써야 하는 망에서 설치가 실패한다 | https_proxy 를 설정한 터미널에서 physical-labs 로 앱을 켜고 다시 설치합니다. 앱이 관리자 권한 설치에 이 프록시를 넘깁니다. 다만 주소에 계정 · 비밀번호가 든 프록시는 넘기지 않습니다. 이때는 실패 화면의 sudo … 명령을 명령 복사 로 복사해 끝에 --proxy <프록시 주소> 를 붙여 터미널에서 실행하고, 앱을 다시 켭니다. |
디스크 여유 공간이 부족합니다 — … · 디스크 공간이 부족해 설치하지 못했습니다. | /opt 가 있는 디스크의 공간을 비운 뒤 다시 시도합니다. |
다른 기능 패키지를 설치하는 중입니다. … · 다른 라이브러리 설치가 진행 중입니다. … | 앱은 설치를 한 번에 하나씩만 합니다. 앞의 설치가 끝난 뒤 다시 누릅니다. |
설치 위치에 쓰기 권한이 없어 설치하지 못했습니다. | 명령 복사 로 화면의 sudo … 명령을 복사해 터미널에서 실행한 뒤 앱을 다시 켭니다. |
설치 중 오류가 발생했습니다 (종료 코드 N). · 설치할 패키지를 찾지 못했습니다. | ▸ 설치 로그 보기 로 로그를 봅니다 (실패하면 저절로 펼쳐집니다). 다시 시도 해도 같으면 로그를 복사해 문의합니다. |
설치 직후 라이브러리를 불러오지 못했습니다 창이 뜬다 | 창에 sudo apt install ffmpeg 안내가 있으면 그대로 실행합니다. 그다음 앱을 다시 켭니다. |
탭에 …을 쓰려면 라이브러리 업데이트가 필요합니다 가 뜬다 | 앱을 업데이트하면서 그 기능의 새 버전이 필요해졌습니다. 업데이트하기 를 누릅니다. |
| 설치 중에 지금 종료 로 앱을 껐더니 그 기능이 이상하다 | 설치가 중간에 끊겨 일부만 바뀐 채 남았습니다. 그 기능을 다시 열어 설치하면 복구됩니다. |
| 중단 을 눌렀는데 설치가 계속된다 | 관리자 권한으로 도는 설치는 바로 멈추지 않을 수 있습니다. 끝까지 가면 설치된 것으로 처리됩니다. |
GPU · 학습
| 증상 | 확인할 것 |
|---|---|
환경 진단 에 NVIDIA GPU 가 인식되지 않아 CPU 로 학습합니다 — 학습이 매우 느릴 수 있습니다. | 앱은 nvidia-smi 로 GPU 를 찾습니다. 터미널에서 nvidia-smi 가 GPU 를 보여 주는지 봅니다. 명령이 없거나 오류가 나면 NVIDIA 드라이버부터 설치합니다. |
… 드라이버(…)가 오래되어 GPU 버전 PyTorch(CUDA 12.8)를 쓸 수 없습니다. … | NVIDIA 드라이버를 570 이상(정확히는 570.26 이상)으로 올린 뒤 다시 검사 를 누릅니다. |
| GPU 버전 PyTorch 를 설치했는데 여전히 CPU 로 학습한다 | 설치한 뒤에는 앱을 다시 켜야 합니다. 지금 다시 시작 을 누르고, 설정 › 기능 패키지 의 PyTorch 가 GPU(CUDA) 버전 사용 중 인지 봅니다. |
GPU 버전 PyTorch 가 설치되어 있지만 GPU 를 쓸 수 없습니다. … | 드라이버가 제대로 설치되지 않았습니다. nvidia-smi 를 확인하고, 드라이버를 다시 설치했다면 재부팅합니다. |
… 이 환경에서는 GPU 버전 PyTorch 를 자동으로 설치할 수 없습니다 (Linux x86_64 · Python 3.12 필요). | Ubuntu 판은 Ubuntu 24.04 (amd64) 에서만 GPU 버전으로 바꿀 수 있습니다. |
| wandb 로깅 사용 을 켠 학습이 wandb 오류로 멈춘다 | 터미널에서 / 을 한 번 해야 합니다. 앱의 Wandb API Key 칸은 학습에 쓰이지 않습니다 → 설정 3.5절. |
새 학습의 데이터셋 선택 카드에 붉은 ⚠ <로봇 타입> — 지금 로봇과 다름 이 붙는다 | 지금 로봇과 다른 기종으로 모은 데이터셋입니다. 학습은 끝나도 그 모델을 지금 로봇에서 돌릴 수 없으니 다른 데이터셋을 고릅니다. 다만 SO-101 로봇에서 ⚠ so_follower — 지금 로봇과 다름 이 보이고 SO-101 로 모은 데이터셋이 맞다면, 로봇 기종 불일치 창에서 Yes 를 눌러 계속해도 됩니다 (훈련 4.1절). |
| 학습을 ■ 중단 했더니 Hugging Face 에 모델이 올라가지 않았다 | Hub 업로드는 학습이 끝까지 가야 일어납니다. 중단한 학습은 올라가지 않습니다. |
| 학습 재개 에 예전 학습이 보이지 않는다 | 지금 로봇의 이름 폴더만 찾습니다. 로봇을 지우고 다른 이름으로 다시 만들었다면 예전 결과는 ~/ 에 있습니다. 추론 탭의 모델 목록에는 모든 로봇의 결과가 나옵니다. |
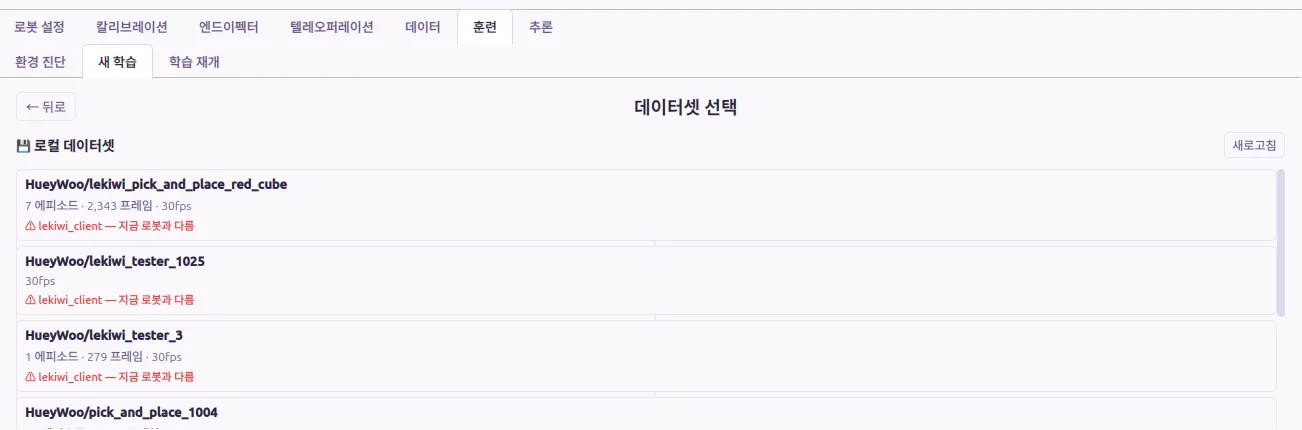 SO-101 로봇에서 LeKiwi 로 모은 데이터셋을 고르는 화면. 카드마다 붉은 경고가 붙습니다.
GPU 버전으로 바꾸는 과정과 학습 옵션은 훈련에 있습니다.
앱 다시 시작 · 종료
다시 시작을 묻거나 막을 때
| 언제 | 뜨는 것 | 할 일 |
|---|---|---|
| 기능 패키지를 설치했지만 지금 앱에 바로 적용하지 못했을 때 | 설치가 완료되었습니다. 앱을 다시 시작하면 적용됩니다. 같은 안내와 지금 다시 시작 | 지금 다시 시작 을 누릅니다. |
| GPU 버전 PyTorch 를 설치한 뒤 | GPU 버전 PyTorch 가 설치되었습니다. 앱을 다시 시작하면 GPU 로 학습합니다. | 지금 다시 시작 을 누릅니다. |
| 그 밖에 다시 시작이 필요할 때 | 앱 다시 시작 — 지금 다시 시작할까요? 진행 중인 작업이 있으면 먼저 저장하세요. | 지금 다시 시작 또는 나중에 |
| 화면 배율 을 저장했을 때 | 묻지 않고 바로 다시 켜집니다 | — |
| 라이브러리(기능 패키지 · 모델 라이브러리 · YOLO)를 설치하는 중 | 앱 다시 시작 — 라이브러리를 설치하는 중입니다. · 설치가 끝난 뒤 다시 시작해 주세요. | 설치가 끝난 뒤 다시 시작합니다. |
| 학습 중 | 학습이 진행 중입니다. 다시 시작하면 학습이 중단됩니다. · 계속하시겠습니까? | 학습을 이어 가려면 No 를 누릅니다. |
| 저절로 다시 켜지지 않을 때 | 다시 시작하지 못했습니다 — 앱을 자동으로 다시 시작하지 못했습니다. 앱을 닫고 직접 다시 실행해 주세요. | 앱을 닫고 메뉴에서 다시 켭니다. |
다시 시작하면 앱이 꺼지고 1초쯤 뒤 새 창이 뜹니다. 새로 켜는 것과 같아서 인터넷이 필요합니다.
앱을 닫을 때
✕ 를 누르면 기능 패키지 설치나 학습이 돌고 있을 때만 닫기 전에 묻습니다 (둘 다면 설치 → 학습 순서로 묻습니다). 그 밖에는 묻지 않고 바로 닫힙니다 — 텔레오퍼레이션 · 데이터 수집 · 추론 중이어도 로봇 연결을 끊고(녹화 중이던 에피소드는 저장되지 않습니다), SO-101 · SO-102 는 팔의 힘이 빠집니다. 그 화면에서 먼저 멈춘 뒤 닫으세요.
| 상황 | 뜨는 창 | 고를 것 |
|---|---|---|
| 기능 패키지 설치 중 | 설치 진행 중 — 기능 패키지를 설치하는 중입니다. | 설치가 끝나면 종료(기본)를 고르면 설치 마무리 중 창이 뜨고, 설치가 끝나면 앱이 저절로 닫힙니다. 지금 종료 는 설치가 중간에 끊겨 일부만 바뀐 채 남을 수 있습니다. 취소 는 닫지 않습니다. |
| 학습 중 | 앱 종료 확인 — 학습이 진행 중입니다. 종료하면 학습이 중단됩니다. | Yes 면 학습을 멈추고 닫습니다. 학습을 이어 가려면 No 를 누르고 앱을 켜 둡니다. |
앱을 닫으면 학습도 멈춥니다
사이드바로 다른 화면에 가는 것은 괜찮지만, 앱을 닫거나 다시 시작하면 학습이 중단됩니다. 그때까지 저장된 체크포인트는 남으므로, 체크포인트가 하나라도 있으면 훈련 › 학습 재개 에서 이어서 학습할 수 있습니다 (훈련).
카메라
팔 로봇(SO-101 · SO-102)의 카메라는 PC 에 꽂고 로봇 설정 › 2. Camera 에서 등록합니다. LeKiwi 의 전방 · 손목 카메라는 로봇에 달려 있어 카메라 연결을 봅니다.
| 증상 | 확인할 것 |
|---|---|
| 2. Camera 목록에 카메라가 없다 | USB 를 다시 꽂고 🔄 새로고침 을 누릅니다. 목록에는 짝수 번호(/dev/video0, /dev/video2 …)와 고정한 이름(/dev/cam_…)만 나옵니다. 홀수 번호는 영상이 나오지 않는 보조 장치라 일부러 뺍니다. |
미리보기 실패: 카메라를 열 수 없습니다: /dev/video2 | 다른 프로그램(화상 회의 앱 등)이나 앱의 다른 화면이 그 카메라를 쓰고 있지 않은지 봅니다. 목록의 다른 번호도 골라 봅니다. |
미리보기 실패: 프레임을 읽지 못했습니다. | 카메라는 열렸지만 영상이 오지 않습니다. 다른 USB 구멍에 꽂아 보고, USB 허브를 쓴다면 PC 에 바로 꽂아 봅니다. |
텔레오퍼레이션 · 데이터 화면에 등록된 카메라가 없습니다. 가 보인다 | 로봇 설정에 카메라 줄을 추가하고 이름을 적은 뒤 로봇 저장 까지 했는지 봅니다. |
| 카메라를 다른 USB 구멍으로 옮겼더니 안 잡힌다 · 두 카메라가 서로 바뀌었다 | 카메라의 고정 이름은 꽂은 USB 구멍 위치로 정해집니다. 저장할 때와 같은 구멍에 꽂거나, 새 위치에서 카메라 편집 으로 고친 뒤 다시 로봇 저장 합니다. |
로그 보기
| 로그 | 위치 · 보는 법 |
|---|---|
| 앱 설치(.deb) 로그 | / — 설치 · 업데이트할 때마다 하나씩 생깁니다. |
| 기능 패키지 설치 로그 | 설치 카드 · 설치 창의 ▸ 설치 로그 보기 (실패하면 저절로 펼쳐집니다). |
| 학습 출력 | 훈련 실행 화면의 실행 출력, 그리고 결과 폴더의 command.txt(실행한 명령). |
| 디버그 로그 | 평소에는 꺼져 있습니다. 아래처럼 켜면 logs/ 폴더에 쌓입니다. |
[PC] 디버그 로그 켜기
오류 창이 logs/app_log.txt 를 확인하라고 하거나, 문의할 때 로그를 보내야 하면 디버그 로그를 켭니다. 앱을 닫은 뒤 터미널에서 이렇게 켭니다.
cd ~
PHYSICALLABS_DEBUG_LOG=1 physical-labs
로그는 명령을 실행한 폴더 아래 logs/ 에 생깁니다. 위처럼 홈 폴더에서 켜면 ~/logs/ 입니다. 터미널에도 [scenario_logger] logs dir: … 로 위치가 나옵니다.
| 파일 | 내용 |
|---|---|
app_log.txt | 앱에서 일어난 일 (누른 버튼, 화면 이동, 오류) |
real_log.txt | 실물 모터에서 읽은 값 |
sim_log.txt | 3D 화면에 보낸 값 |
문제를 다시 일으킨 뒤 앱을 닫고 app_log.txt 를 보내 주세요. 디버그 로그는 이렇게 켠 동안에만 쌓이고, 메뉴에서 평소대로 켜면 꺼진 상태로 돌아갑니다.
파일 위치
Ubuntu 판 기준입니다. ~ 는 내 홈 폴더(/home/<사용자 이름>)입니다.
| 무엇 | 위치 | 앱을 지우면 |
|---|---|---|
| 앱과 앱 전용 파이썬 환경 (기능 패키지 · PyTorch 포함) | /opt/physical-labs/ (환경은 그 안의 venv/) | 함께 지워집니다 |
| 설정 — 로그인 · 약관 동의 · 로봇 설정 · API 키 별칭 · 화면 배율 · 마지막 수집 입력값 · 워크스페이스 · LeKiwi 전용 SSH 키 | ~/.config/PhysicalLabs/ | 남습니다 |
| API 키 값 | 운영체제 키링 (이름 PhysicalLabs) | 남습니다 |
| 보정(칼리브레이션) 파일 | 팔로워 ~/, 리더 ~/ | 남습니다 |
| 데이터셋 (녹화한 것 · 내려받은 것) | ~/ | 남습니다 |
| 녹화한 모션 (텔레오퍼레이션 · 엔드이펙터) | ~/ | 남습니다 |
| 학습 결과 (체크포인트) | ~/ | 남습니다 |
| 워크스페이스 자세 | ~/ | 남습니다 |
| USB 포트 고정 규칙 | / | 남습니다 (앱의 로봇 삭제 로 지웁니다) |
| 설치 로그 | /var/log/physical-labs/ | 남습니다 |
| 디버그 로그 (켰을 때만) | 앱을 켠 폴더의 logs/ | 남습니다 |
- 보정 파일의
<종류>는 기종마다 다릅니다. SO-101 은so_follower·so_leader, SO-102 는so102_follower·so102_leader입니다. - LeKiwi 는 팔로워(로봇 쪽) 보정이 로봇 안에 있고, PC 에는 리더 보정만 있습니다.
~/.cache를 통째로 지우지 마세요이름은 캐시지만
~/.cache/huggingface/lerobot/에는 보정 파일과 데이터셋이,~/.cache/physical-labs/에는 녹화한 모션이 들어 있습니다. 디스크 정리 프로그램으로~/.cache를 비우면 이것들도 사라집니다. 학습 결과가 든~/.PhysicalLabs도 지우기 전에 필요한 모델을 옮겨 두세요.
Windows 판(0.1.7)의 위치
설정은
%APPDATA%\PhysicalLabs\, 앱은%LOCALAPPDATA%\Programs\PhysicalLabs\에 있습니다. 녹화 모션 · 보정 · 데이터셋 · 학습 결과는 Ubuntu 와 같은 이름의 폴더가 사용자 폴더(%USERPROFILE%) 아래에 생깁니다 (예:%USERPROFILE%\.PhysicalLabs). USB 포트 고정 규칙은 없습니다.
A-Go(LeKiwi) 로봇 문제
LeKiwi 는 로봇 안의 프로그램(ROS 2 · 웹 화면)과 함께 동작해서, 앱만 봐서는 원인을 찾기 어려운 경우가 많습니다. 아래 문서에서 찾아보세요.
| 증상 | 볼 곳 |
|---|---|
| 앱에서 로봇에 연결되지 않는다 · 로봇이 켜지지 않는다 | Physical Labs 연결 · A-Go 문제 해결 |
앱에 웹 화면이 조작 중입니다, 웹 화면에 PC(ZMQ, <IP>)가 조작 중입니다 가 뜬다 | 한 번에 한 화면만 조작할 수 있습니다 → 대시보드와 조작 권한 |
| 로봇 와이파이 · AP · 공유기 연결 | 네트워크 (AP · 공유기) |
| 전방 · 손목 카메라가 안 보이거나 서로 바뀌었다 | 카메라 연결 |
| 로봇 AP 에 붙었더니 앱이 웰컴 화면에서 막힌다 | 이 페이지의 로그인 표 |
문의하기
이 페이지의 방법으로 풀리지 않으면 사이트 위쪽 메뉴의 Contact Us 에서 RoboSEasy 에 문의해 주세요. 아래 정보를 함께 보내 주면 원인을 빨리 찾을 수 있습니다.
| 보낼 것 | 확인하는 법 |
|---|---|
| 앱 판 | Ubuntu 판은 cat /opt/physical-labs/VERSION (예: 0.2.0), Windows 판은 설치한 파일 이름의 판 |
| 운영체제 | Ubuntu 24.04 · Windows 11 등 |
| 로봇 기종 | 새 로봇 생성 에서 고른 기종 (SO-101 · SO-102 · Lekiwi) |
| 무엇을 하다가 생겼는지 | 어느 화면에서 어떤 버튼을 어떤 순서로 눌렀는지 |
| 오류 창의 문구 | 글자 그대로 옮기거나 창 전체를 스크린샷으로 |
| 로그 | 설치 문제면 설치 로그, 기능 패키지 문제면 ▸ 설치 로그 보기 의 내용, 그 밖에는 디버그 로그의 app_log.txt |
보내기 전에 토큰과 비밀번호를 가리세요
스크린샷이나 로그에 Hugging Face 토큰, W&B 키, 와이파이 비밀번호가 보이면 지우거나 가린 뒤 보냅니다.
정리
- 막히면 먼저 판(0.2.0) · 인터넷 · 케이블과 전원 · 앱 다시 켜기 · Ubuntu 다시 로그인을 확인합니다.
- 앱은 켤 때 인터넷이 필요합니다. 로봇 AP 를 쓸 때는 인터넷이 될 때 앱을 먼저 켜 두고 와이파이를 바꿉니다.
- 시리얼 포트 권한 오류는
시리얼 포트 권한 문제창의 자동 설정 실행 → 다시 연결 시도 로 풀고, Ubuntu 에 한 번 다시 로그인해 굳힙니다. - 포트는 한 프로그램 · 한 화면만 씁니다.
사용 중이 뜨면 다른 프로그램과 도구 창을 닫습니다. - 앱을 닫거나 다시 시작하면 학습이 멈춥니다. 설치 중에 닫을 때는 설치가 끝나면 종료 를 고릅니다.
- 보정 파일 · 데이터셋 · 녹화 모션은
~/.cache아래, 학습 결과는~/.PhysicalLabs아래에 있습니다.