A-Go(LeKiwi) 네트워크 — AP 모드와 공유기 모드
A-Go(LeKiwi)는 와이파이에 두 가지 방식으로 붙습니다. 로봇이 직접 와이파이를 띄우는 AP 모드와, 집 · 학교 공유기에 붙는 공유기 모드입니다. 처음 켠 로봇은 AP 모드이고, 공유기에 붙이면 노트북이 인터넷을 쓰면서 로봇을 다룰 수 있습니다. 이 페이지에서는 웹 화면과 터미널에서 두 모드를 오가고, AP 이름 · 비밀번호와 공유기 고정 IP 를 정하는 방법을 다룹니다.
학습 목표
- AP 모드와 공유기 모드의 차이, 로봇이 켜질 때 어느 모드로 뜨는지 설명할 수 있다.
- 웹 화면에서 로봇을 공유기에 붙이고, AP 모드로 바꾸고, AP 이름 · 비밀번호를 바꿀 수 있다.
- 공유기 고정 IP 규칙을 설명하고, 터미널 명령으로 고정 IP 와 자동 주소(DHCP)를 고를 수 있다.
- 로봇 주소를 찾고, 네트워크 전환이 거절될 때 이유를 읽고 대처할 수 있다.
1. 두 가지 모드
1.1. AP 모드와 공유기 모드
AP 모드      폰 · 노트북  ──와이파이 'lekiwi01'──▶  로봇 (192.168.4.1)

공유기 모드 폰 · 노트북 ──▶ 공유기 ◀── 로봇 (lekiwi01.local · 공유기가 준 주소)| AP 모드 | 공유기 모드 | |
|---|---|---|
| 와이파이를 만드는 쪽 | 로봇 | 집 · 학교 공유기 |
| 폰 · 노트북이 붙는 곳 | 로봇 AP (처음 이름 lekiwi01) | 공유기 와이파이 |
| 로봇 주소 | 192.168.4.1 | 공유기가 준 주소, 또는 고정 IP 192.168.0.(200 + 로봇 번호) |
| 웹 화면 주소 | http://192.168.4.1:8080 | http://lekiwi01.local:8080 또는 http://<로봇 IP>:8080 |
| 인터넷 | 없음 (붙은 노트북도 무선 인터넷이 끊깁니다) | 공유기 인터넷 그대로 |
| 쓰는 때 | 공유기가 없는 곳, 처음 접속, 바깥 시연 | 노트북 인터넷을 쓰면서 로봇을 다룰 때, 여러 대를 한 노트북에서 볼 때 |
1.2. 로봇이 켜질 때 고르는 모드
| 상태 | 켜지면 |
|---|---|
| 새로 구운 카드 (저장된 공유기 없음) | AP 모드 |
| 공유기를 등록해 둠 | 그 공유기에 붙습니다. 공유기가 안 보이거나 붙지 못하면 AP 모드 |
AP 모드 켜기 (또는 run_ap) 를 한 뒤 | AP 모드에 고정 — 재부팅해도, 공유기가 있어도 AP 모드 |
- 한번 AP 모드가 되면 공유기가 다시 켜져도 AP 모드에 남습니다. 공유기를 못 찾아 넘어갔든 직접 켰든 같습니다. 공유기로 돌아가려면 공유기 모드로 돌아가기 (또는
run_wifi) 를 합니다. - 공유기는 하나만 저장됩니다. 새 공유기를 등록하면 이전 공유기 정보는 지워집니다.
“로봇이 공유기에서 사라졌어요”
공유기를 껐다 켰거나 로봇을 공유기가 없는 곳에서 켰다면, 로봇이 AP 모드로 넘어가 그대로 남아 있을 수 있습니다. 와이파이 목록에서 로봇 AP(처음 이름
lekiwi01)를 찾아 붙고http://192.168.4.1:8080을 엽니다.
1.3. 유선은 따로
와이파이를 바꾸는 어떤 방법도 유선(eth0)은 건드리지 않습니다. 와이파이 설정이 꼬여도 랜선으로는 늘 들어올 수 있고, 랜선이 꽂혀 있으면 모드를 바꾸는 동안에도 화면이 끊기지 않습니다 (유선 연결).
예전 문서의 netplan ·
set_wifi.sh방식은 쓰지 마세요지금 로봇의 와이파이는 NetworkManager 와 로봇의
~/lekiwi_net스크립트가 맡습니다. 예전 방식으로 netplan 에 와이파이를 다시 써 넣으면 두 관리자가 와이파이를 두고 다퉈 연결이 불안정해집니다. 이 페이지의 방법만 씁니다.
2. [웹 화면] 네트워크 화면에서 바꾸기
2.1. 화면 둘러보기
웹 화면 왼쪽 메뉴의 네트워크 를 엽니다.
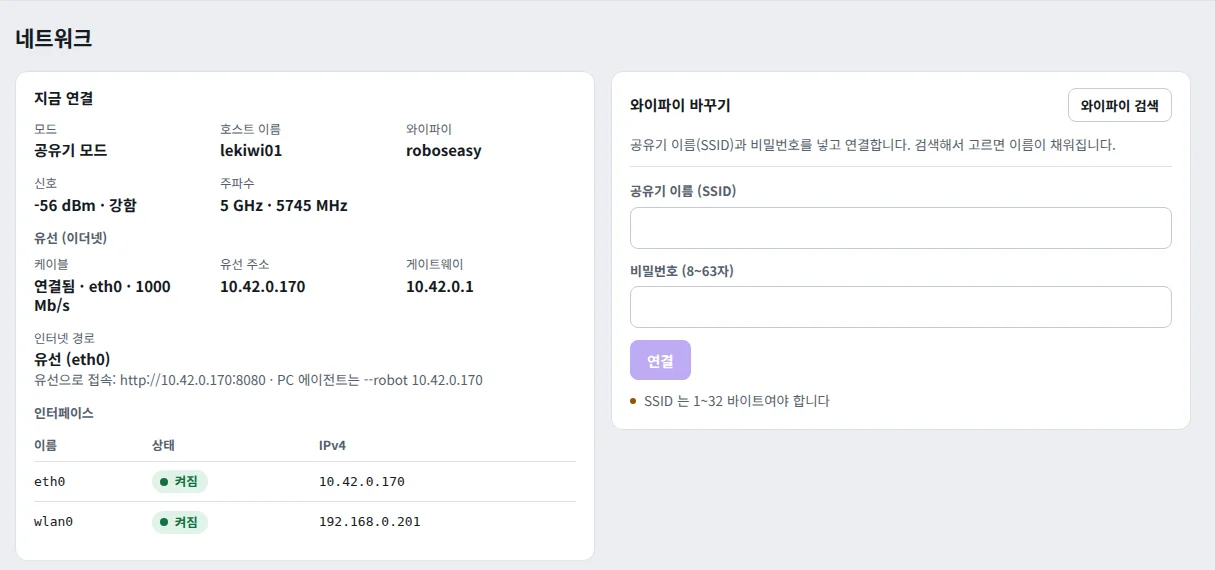
공유기 모드 + 랜선으로 붙은 로봇의 네트워크 화면.
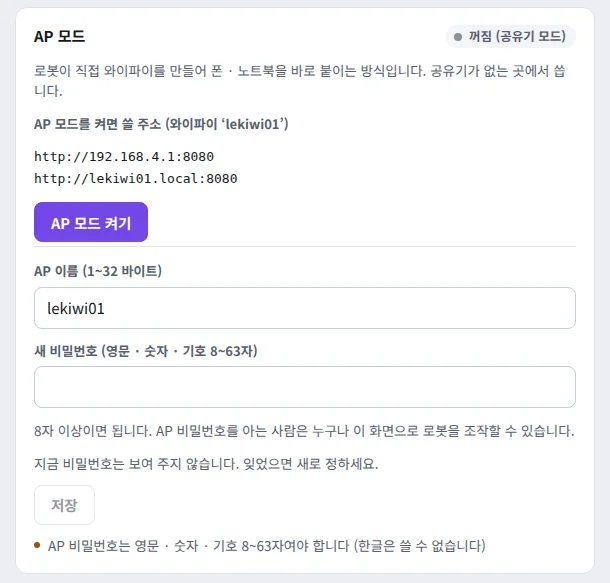
AP 모드 칸. AP 를 켰을 때 쓸 주소와 AP 이름 · 새 비밀번호 칸이 있습니다.
| 칸 | 하는 일 |
|---|---|
지금 연결 | 모드 (공유기 모드 / AP 모드), 호스트 이름, 와이파이 (공유기 이름, AP 모드면 AP로 동작 중 (lekiwi01)), 신호, 주파수 |
유선 (이더넷) · 인터페이스 | 랜선 연결과 주소 (유선 연결) |
와이파이 바꾸기 | 주변 와이파이 검색, 공유기 이름(SSID) · 비밀번호를 넣어 연결 |
AP 모드 | AP 모드 켜기 / 공유기 모드로 돌아가기, AP 이름 · 비밀번호 바꾸기. 상태는 꺼짐 (공유기 모드) 또는 켜짐 · lekiwi01 · 2.4 GHz 채널 6 · 접속 1대 처럼 보입니다 |
화면을 보는 것은 누구나 되지만, 바꾸는 것은 조작 권한이 있어야 합니다.
2.2. 바꾸기 전에 — 조작 권한과 멈춘 로봇
- 위쪽 막대의 조작 권한 받기 를 누릅니다. 권한이 없으면 버튼이 흐리고
먼저 조작 권한을 받으세요가 보입니다. - 로봇이 움직일 수 있는 동안에는 로봇이 전환을 거절합니다. 전환하면 화면이 끊겨 비상 정지를 누를 수 없게 되기 때문입니다. 거절되면 이유가 화면에 나오니 그대로 따릅니다.
| 거절 글 | 할 일 |
|---|---|
바퀴 토크가 켜져 있어 네트워크를 바꿀 수 없습니다. 먼저 ‘조작 끄기’를 누르세요 | 조작 화면에서 조작을 끕니다 |
팔 토크가 켜져 있을 수 있어 네트워크를 바꿀 수 없습니다. 조작 화면에서 먼저 ‘팔 힘 빼기’를 누르세요 | 팔을 손으로 받치고 팔 힘 빼기 (팔이 떨어집니다) |
팔 원격 조작 중이라 네트워크를 바꿀 수 없습니다. … | 멈춤 → 팔을 손으로 받치고 팔 힘 빼기 |
지도 작성 중이라 … · 자율 주행 중이라 … · 자동 주행 맵 생성 중이라 … | 그 기능을 먼저 끕니다 |
PC(ZMQ, <IP>)가 조작 중입니다 | Physical Labs 의 텔레오퍼레이션 · 데이터 수집 · 추론을 멈춥니다 |
이미 네트워크를 바꾸고 있습니다. 끝난 뒤 다시 하세요 | 지금 전환이 끝날 때까지 기다립니다 |
로봇 상태를 확인하지 못해 바꿀 수 없습니다 | 잠시 뒤 다시 합니다 |
전환하면 이 화면이 끊깁니다
와이파이로만 붙어 있으면 전환하는 순간 화면이 끊기고, 폰 · 노트북을 새 와이파이로 옮겨 다시 열어야 합니다. 끊긴 뒤에도 전환은 로봇이 스스로 끝까지 합니다. 랜선이 꽂혀 있으면 유선 주소로 계속 볼 수 있어 가장 안전합니다.
2.3. 공유기에 처음 붙이기 (AP 모드에서)
새로 구운 카드는 저장된 공유기가 없으니 이렇게 처음 등록합니다.
- 폰 · 노트북을 로봇 AP(
lekiwi01)에 붙이고http://192.168.4.1:8080을 엽니다 (처음 접속하기). - 위쪽 막대 조작 권한 받기 → 왼쪽 메뉴 네트워크.
와이파이 바꾸기칸의 와이파이 검색 은 꺼져 있고AP 모드에서는 와이파이를 검색할 수 없습니다. 아래에 공유기 이름(SSID)과 비밀번호를 직접 넣으세요가 보입니다. 정상입니다 — AP 를 켠 채 검색하면 AP 에 붙은 기기가 흔들리기 때문입니다.공유기 이름 (SSID)에 공유기 이름을 대소문자까지 똑같이,비밀번호 (8~63자)에 공유기 비밀번호를 넣습니다.- 연결 → 확인 창
‘<공유기 이름>’에 연결할까요?→ 연결. - AP 가 꺼지고 로봇이 공유기로 옮겨 가면서 화면이 끊깁니다.
- 폰 · 노트북을 같은 공유기에 붙이고 확인 창에 나왔던 이름 주소를 엽니다 (처음 이름이면
http://lekiwi01.local:8080). 안 열리면 5절에서 로봇 주소를 찾습니다.
붙지 못하면 로봇이 30초쯤 시도한 뒤 스스로 AP 모드로 돌아옵니다. 1분쯤 지나 와이파이 목록에 lekiwi01 이 다시 보이면 붙어서 네트워크 화면을 엽니다. 와이파이 바꾸기 칸에 빨간 줄 마지막 전환 실패 (시:분): … 가 보입니다. 이름 · 비밀번호를 고쳐 다시 연결 합니다.
웹 화면으로 등록한 공유기는 자동 주소(DHCP)로 저장됩니다
공유기가 주는 주소를 받으므로 주소가 바뀔 수 있습니다. 늘 같은 주소가 필요하면 3절의 고정 IP 를 겁니다.
2.4. 다른 공유기로 바꾸기 (공유기 모드에서)
공유기 모드에서는 검색을 쓸 수 있습니다.
- 조작 권한 받기 → 네트워크 → 와이파이 검색.
검색하는 중입니다 (최대 15초)뒤 주변 와이파이가 이름 · 보안 · 신호 · 주파수와 함께 나옵니다. - 목록에서 고르면 이름이 채워집니다. 비밀번호를 넣고 연결 → 확인 창 → 연결.
- 고른 것을 지우려면 고르기 취소 를 누릅니다. 이름을 숨긴 와이파이(목록에
(숨김))에는 로봇이 붙지 못할 수 있으니, 이름이 보이는 공유기를 씁니다.
새 공유기를 넣으면 지금 공유기 정보는 지워집니다
저장되는 공유기는 하나뿐입니다. 새 공유기에 붙지 못하면 원래 공유기가 아니라 AP 모드로 돌아옵니다. 고정 IP 도 풀려 자동 주소(DHCP)가 됩니다.
2.5. AP 모드 켜기
공유기가 없는 곳으로 로봇을 옮길 때 씁니다.
- 조작 권한 받기 → 네트워크 →
AP 모드칸의 AP 모드 켜기. - 확인 창
AP 모드를 켤까요?→ AP 모드 켜기. - 화면이 끊기는 동안 칸 제목이
전환 중 — 와이파이 ‘lekiwi01’에 붙은 뒤 이 주소로로 바뀌고 다시 붙을 주소(http://192.168.4.1:8080·http://lekiwi01.local:8080)가 보입니다. - 폰 · 노트북의 와이파이를 로봇 AP 로 옮기고 그 주소로 다시 엽니다. 폰이 ‘인터넷 없음’을 알리면 연결을 유지합니다.
전환은 보통 수십 초 걸립니다. 켜지면 AP 모드 칸에 켜짐 · <AP 이름> · 2.4 GHz 채널 6 · 접속 N대 처럼 보입니다 (채널은 로봇 번호에 따라 다릅니다). 이 AP 모드는 재부팅해도 그대로입니다.
2.6. 공유기 모드로 돌아가기
AP 모드에서는 같은 버튼이 공유기 모드로 돌아가기 로 바뀝니다.
- 공유기 모드로 돌아가기 → 확인 창
공유기 ‘<공유기 이름>’로 돌아갈까요?→ 공유기 모드로. - 로봇이 저장된 공유기에 다시 붙고 AP 를 끕니다. 폰 · 노트북도 그 공유기로 옮겨
http://lekiwi01.local:8080이나 공유기가 준 주소로 엽니다. - 공유기에 붙지 못하면 AP 모드로 돌아옵니다.
버튼이 흐리고 저장된 공유기가 없어 공유기 모드로 돌아갈 수 없습니다. 공유기 이름과 비밀번호를 입력해 연결하세요 가 보이면 아직 공유기를 등록하지 않은 것입니다. 2.3절처럼 처음 등록합니다.
2.7. AP 이름 · 비밀번호 바꾸기
처음 값 lekiwi01 / lekiwi01 은 모든 로봇이 같습니다. 로봇을 받으면 바로 이 로봇만의 이름과 비밀번호로 바꾸세요.
- 조작 권한 받기 → 네트워크 →
AP 모드칸. AP 이름 (1~32 바이트)에는 지금 이름이 채워져 있습니다. 새 이름(예:lekiwi02)으로 고칩니다.새 비밀번호 (영문 · 숫자 · 기호 8~63자)에 새 비밀번호를 넣습니다. 이름만 바꿀 때도 이 칸을 채워야 저장 이 켜집니다 (지금 비밀번호를 다시 넣어도 됩니다).- 저장 → 확인 창
AP 이름 · 비밀번호를 바꿀까요?→ 저장. - AP 모드가 켜져 있었다면 AP 가 새 이름으로 다시 켜지며 화면이 끊깁니다. 폰 · 노트북을 새 이름 · 비밀번호로 다시 붙이고
http://192.168.4.1:8080을 엽니다. 공유기 모드였다면 화면은 끊기지 않고, 다음에 AP 모드를 켤 때 새 이름이 쓰입니다.
새 비밀번호는 적어 두세요
화면은 저장한 비밀번호를 다시 보여 주지 않습니다. 잊었다면 공유기 모드나 유선 연결로 들어와 새로 정합니다.
2.8. 넣을 수 없는 값
화면이 미리 이유를 보여 주고, 로봇도 다시 확인합니다.
| 칸 | 규칙 |
|---|---|
| 공유기 이름 (SSID) | 1~32 바이트 (한글은 한 글자 3 바이트). ; · " · \ 와 앞뒤 공백은 쓸 수 없습니다 |
| 공유기 비밀번호 | 8~63 바이트. " · \ 와 앞뒤 공백은 쓸 수 없습니다. 비밀번호 없는 와이파이는 지원하지 않습니다 |
| AP 이름 | 1~32 바이트. ; · \ 와 앞뒤 공백은 쓸 수 없습니다 |
| AP 비밀번호 | 영문 · 숫자 · 기호 8~63자. 한글과 앞뒤 공백은 쓸 수 없습니다 |
| 모든 칸 | 줄바꿈 · 탭 · 전각 공백 같은 특수 공백은 쓸 수 없습니다 |
로봇은 비밀번호 하나로 붙는 와이파이(WPA2 개인용)에 붙습니다. 아이디와 비밀번호를 함께 넣는 회사용 와이파이에는 붙지 못합니다.
3. [로봇] 공유기 고정 IP
3.1. 고정 IP 규칙
공유기 모드에서 로봇 주소를 192.168.0.(200 + 로봇 번호) 로 고정할 수 있습니다. 1번 로봇은 192.168.0.201, 2번은 192.168.0.202 입니다. 로봇 번호는 처음 접속하기의 6절에서 정한 번호(/etc/kit-number)입니다.
| 항목 | 내용 |
|---|---|
| 쓸 수 있는 공유기 | 주소가 192.168.0.x 이고 공유기 주소가 192.168.0.1 인 공유기만 |
| 로봇 번호 | 1~54 (.201~.254) |
| 좋은 점 | 늘 같은 주소라 .local 이 안 되는 기기에서도 찾기 쉽고, Physical Labs 의 와이파이 (고정 IP) 가 이 주소를 자동으로 씁니다 |
| 풀리는 때 | 새 공유기를 등록하면 (웹 연결 · run_wifi 이름 비밀번호) 자동 주소(DHCP)로 돌아갑니다 |
내 공유기가 192.168.0.x 인지는 그 공유기에 붙은 노트북의 주소로 압니다. 우분투는 ip -4 addr, 윈도우는 ipconfig 에서 노트북 주소가 192.168.0. 으로 시작하면 됩니다.
3.2. 고정 IP 걸기 · 풀기
로봇에 SSH 로 들어가(처음 접속하기) 아래 명령을 씁니다. 공유기를 먼저 등록해 두어야 합니다.
setip          # 지금 설정 보기 (방식 · 주소 · wlan0 주소)
setip 1        # 192.168.0.201 로 고정 (로봇 번호 1)
setdhcp # 공유기가 주는 자동 주소(DHCP)로| 결과 줄 | 뜻 |
|---|---|
[ip] 적용됨: wlan0 192.168.0.201 (고정) | 고정 IP 가 걸렸습니다 |
[ip] 적용됨: wlan0 <주소> (DHCP) | 자동 주소로 바뀌었습니다 |
[ip] 저장됨 (manual 192.168.0.201) — 지금은 AP 모드라 다음 run_wifi 때 적용됩니다. | AP 모드라 저장만 했습니다. 공유기 모드로 돌아갈 때 적용됩니다 |
[ip] 적용 실패 -> 이전 설정으로 되돌립니다 | 새 설정이 잡히지 않아 이전 설정으로 돌아갔습니다 (그것도 안 되면 AP 모드로 갑니다) |
error: home-wifi 프로필이 없습니다 — 먼저 run_wifi SSID PW | 등록된 공유기가 없습니다. 먼저 공유기를 등록합니다 |
[setip] 킷 번호는 1~54 | 번호를 1~54 로 씁니다 |
와이파이로 붙은 SSH 에서는 주소가 바뀌는 순간 터미널이 멈춥니다
새 주소(예:
192.168.0.201)로 다시 접속하면 됩니다. 가능하면 랜선으로 붙어서 하세요 — 유선은 바뀌지 않아 결과 줄까지 볼 수 있습니다.
Ubuntu 판 Physical Labs 를 쓴다면 앱의 📶 와이파이 설정… 이 공유기 등록과 고정 IP 를 한 번에 해 줍니다 (6절).
3.3. 192.168.0.x 가 아닌 공유기 · 휴대폰 핫스팟
192.168.1.x 를 쓰는 공유기나 휴대폰 핫스팟에서는 고정 IP 규칙이 맞지 않습니다. 자동 주소(DHCP) 그대로 쓰고(setdhcp), 주소는 lekiwi01.local 이름이나 5절의 방법으로 찾습니다.
4. [로봇] 터미널 짧은 명령
SD 카드 이미지에는 네트워크를 바꾸는 짧은 명령이 들어 있습니다. 로봇에 SSH 로 들어가 그대로 입력합니다. 명령 앞에 sudo 를 붙이지 않습니다 — 필요한 관리자 권한은 명령이 알아서 쓰고, 짧은 이름은 로봇 셸에만 있어 sudo 를 붙이면 명령을 찾지 못합니다.
| 명령 | 하는 일 |
|---|---|
net_status | 지금 켜진 연결과 IPv4 주소 보기 |
wifi list | 주변 와이파이 목록 (이름 · 신호 · 세기 · 대역 · 보안) |
run_wifi 공유기이름 비밀번호 | 새 공유기를 저장(DHCP)하고 연결합니다. 붙지 못하면 AP 모드로 돌아옵니다. wifi 공유기이름 비밀번호 도 같습니다 |
run_wifi | 저장된 공유기로 연결 (공유기 모드로 돌아가기) |
run_ap | AP 모드로 바꿉니다 (재부팅해도 AP 모드) |
set_ap | 지금 AP 이름 보기 |
set_ap 이름 비밀번호 | AP 이름 · 비밀번호 바꾸기 |
setip · setip N · setdhcp | 고정 IP 보기 · 걸기 · 풀기 (3절) |
예:
net_status                     # 지금 상태
wifi list                      # 주변 와이파이 (공유기 모드에서)
run_wifi MyRouter MyPassword   # 처음 한 번: 공유기 저장 + 연결
run_wifi                       # 이후: 저장된 공유기로
run_ap                         # AP 모드로
set_ap lekiwi02 NewPassword1 # AP 이름 · 비밀번호 바꾸기- 이름에 띄어쓰기가 있으면 따옴표로 감쌉니다:
run_wifi "My Router" MyPassword. 비밀번호에$·!같은 기호가 있으면 작은따옴표로 감쌉니다. wifi list는 AP 모드에서 쓰지 않는 편이 좋습니다. AP 를 켠 채 검색하면 AP 에 붙은 기기가 흔들릴 수 있습니다.
결과로 나오는 줄은 다음과 같습니다.
| 명령 | 성공 | 실패 |
|---|---|---|
run_wifi 이름 비밀번호 | [run_wifi] 공유기 정보 저장: <이름> (DHCP) → [run_wifi] 연결됨: <이름> / <주소> | [run_wifi] '<이름>' 연결 실패 -> AP 모드로 복귀 → error: '<이름>' 연결 실패 — SSID·비밀번호를 확인하세요 (AP 모드로 돌아왔습니다) |
run_wifi | [run_wifi] 연결됨: <이름> / <주소> | [run_wifi] 저장된 공유기가 없습니다 — run_wifi SSID PASSWORD 로 먼저 등록하세요 |
run_ap | [run_ap] AP 모드 ON -> PC 를 '<AP 이름>' 에 연결 후: ssh roboseasy@192.168.4.1 | error: AP 전환 실패 (…) |
set_ap 이름 비밀번호 | [set_ap] 저장됨: SSID=<이름> (AP 가 켜져 있었으면 [set_ap] AP 재시작 완료 (새 SSID 로 다시 연결하세요)) | [set_ap] AP 이름은 1~32바이트여야 합니다 · [set_ap] 비밀번호는 8~63자여야 합니다 (WPA2 규격) |
와이파이로 붙은 SSH 에서 모드를 바꾸면 그 순간 접속이 끊깁니다
터미널로
run_wifi·run_ap를 할 때는 랜선으로 붙어서 하세요. 와이파이만 있다면 웹 화면(2절)을 쓰는 편이 안전합니다 — 웹 화면은 로봇이 스스로 끝까지 바꾸고, 다시 붙을 주소를 미리 알려 줍니다.
5. 로봇 주소 찾기
공유기 모드에서는 공유기가 로봇 주소를 정하므로, 주소를 찾는 방법을 알아 두면 편합니다.
| 방법 | 설명 |
|---|---|
이름 주소 http://lekiwi01.local:8080 | 같은 공유기에 붙은 기기에서 로봇 이름 + .local 로 엽니다 (로봇 번호를 바꿨다면 lekiwi02.local 처럼). Android 폰에서는 안 될 수 있습니다 |
| 고정 IP | 192.168.0.x 공유기에서 setip 을 했다면 192.168.0.(200 + 로봇 번호) |
| 공유기 관리 화면 | 공유기의 접속 기기 목록에서 로봇 이름(lekiwi01 등)을 찾습니다 |
| 웹 화면 | 다른 길(랜선 등)로 화면을 열 수 있다면 대시보드 로봇 칸이나 네트워크 인터페이스 표에 와이파이 주소가 보입니다 |
| 랜선 + SSH | 유선 연결로 들어가 hostname -I |
| Physical Labs | 연결 방식 핫스팟 (자동 IP) 에서 🔍 찾기 를 누르면 노트북이 붙은 망에서 로봇을 찾습니다 |
학교 · 카페 같은 공용 와이파이
이런 곳은 기기끼리 통신을 막아 두기도 합니다(AP 격리). 노트북과 로봇이 같은 와이파이에 붙어도 서로 보이지 않는다면 로봇을 AP 모드로 쓰거나 따로 공유기를 둡니다.
6. [앱] Physical Labs 에서
Ubuntu 판 Physical Labs 에서도 로봇 설정의 2. Lekiwi (원격) 칸에서 네트워크를 다룹니다. 여기서는 무엇이 있는지만 짧게 적고, 순서는 Physical Labs 연결에서 다룹니다.
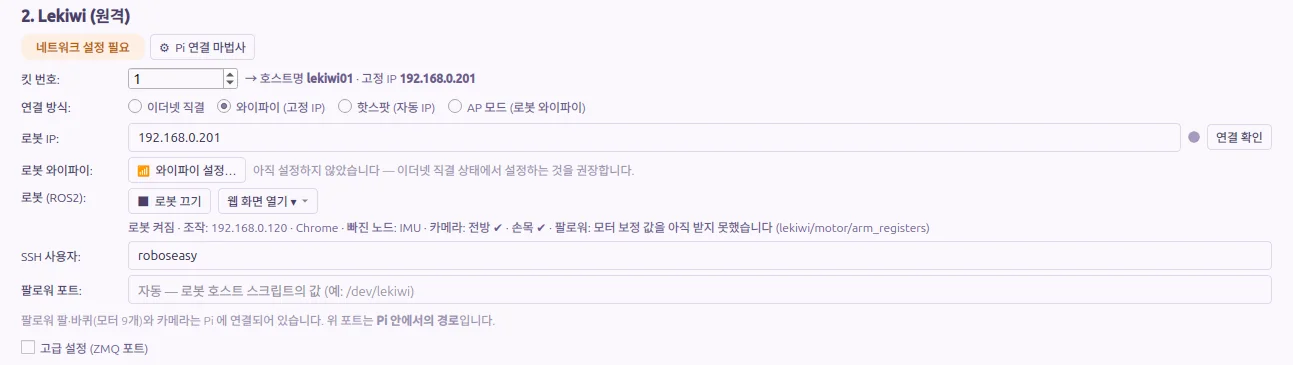
연결 방식 에서 지금 로봇에 붙는 길을 고릅니다 (그림은 공유기에 고정 IP 로 붙은 로봇).
| 연결 방식 | 로봇 주소 | 쓰는 때 |
|---|---|---|
이더넷 직결 | PC 가 랜선으로 준 주소 (🔍 찾기) | 랜선으로 붙을 때 |
와이파이 (고정 IP) | 192.168.0.(200 + 킷 번호) 자동 입력 | 192.168.0.x 공유기 |
핫스팟 (자동 IP) | 로봇이 받은 자동 주소 (🔍 찾기) | 다른 대역 공유기 · 휴대폰 핫스팟 |
AP 모드 (로봇 와이파이) | 192.168.4.1 | 로봇 AP 에 붙을 때 |
AP 모드 (로봇 와이파이)를 고르면 AP 칸이 펼쳐집니다: 📡 AP 모드 켜기, 🌐 공유기 모드로 돌아가기, AP 이름·비밀번호 저장, ↪ AP 주소 사용 (192.168.4.1). 웹 화면과 같은 거절 규칙(2.2절)을 따릅니다.- 새로 구운 카드처럼 로봇이 이미 AP 모드라면 📡 AP 모드 켜기 는 누르지 않습니다. 노트북을 로봇 AP 에 붙인 뒤 ↪ AP 주소 사용 (192.168.4.1) 을 누릅니다. 앱 도움말의 “처음에는 랜선(이더넷 직결)으로 붙어 [AP 모드 켜기]” 는 공유기에 붙어 있던 로봇 기준입니다.
- 💻 노트북을 이 AP 에 연결 (Ubuntu 만): 노트북 와이파이를 로봇 AP 로 바꾸고 연결 확인까지 합니다. 노트북에는 로봇 AP 를 공유기보다 낮은 순위로 저장하므로, 둘 다 보이면 노트북은 공유기에 먼저 붙습니다.
- 📶 와이파이 설정…: 로봇이 주변 공유기를 찾아 붙고, 고정 IP 까지 맞춥니다. 앱 안내대로 랜선(
이더넷 직결)으로 붙은 상태에서 하는 것을 권합니다. - 주소나 연결 방식을 바꾼 뒤에는 로봇 저장 을 눌러야 다른 탭이 새 주소를 씁니다.
노트북을 로봇 AP 에 붙이기 전에 앱을 켜 두세요
앱은 켤 때 인터넷으로 로그인을 확인하므로, 인터넷이 없는 AP 에 붙은 채로는 새로 켜지 못합니다. 켜 둔 앱은 AP 에 붙은 뒤에도 계속 쓸 수 있습니다. AP 에 붙어 있는 동안 수집한 데이터셋은 Hugging Face 업로드를 건너뛰고 PC 에 남습니다.
Windows 판 Physical Labs(0.1.7)는 새 A-Go 를 아직 지원하지 않습니다
Windows PC 에서는 웹 화면(2절)으로 네트워크를 바꿉니다.
7. 여러 대 · 보안
7.1. 로봇이 여러 대일 때
- 로봇 번호: 한 대씩 켜서 번호를 정합니다 (처음 접속하기 6절). 번호가 다르면 이름(
lekiwiNN.local)과 고정 IP(192.168.0.(200 + 번호))가 겹치지 않습니다. - AP 이름 · 비밀번호: 로봇마다 다르게 바꿉니다 (2.7절). 같으면 폰이 옆 로봇의 AP 로 넘어갑니다.
ROS_DOMAIN_ID: 같은 공유기에 여러 대를 붙이면 로봇마다 다르게 해야 로봇끼리 ROS 2 토픽이 섞이지 않습니다. 이미지의 기본값은 모든 카드가 같습니다. 방법은 저장소와 구조, 증상은 문제 해결에 있습니다.
7.2. 보안
AP 비밀번호를 아는 사람은 누구나 로봇을 조작할 수 있습니다
웹 화면에는 따로 로그인이 없습니다. 같은 와이파이에 붙은 사람은 누구나 조작 권한 받기 로 로봇을 움직일 수 있습니다. 처음 비밀번호
lekiwi01은 모든 로봇이 같고 이 문서에도 적혀 있으니, 로봇을 받으면 바로 바꾸세요 (2.7절).
- 공유기 모드에서는 그 공유기에 붙은 모든 기기가 로봇에 닿습니다. Physical Labs 가 쓰는 데이터 통로에도 로그인이 없습니다. 믿을 수 있는 사람만 쓰는 공유기에 붙이세요.
- 로봇 계정의 기본 비밀번호(스페이스 한 번)도 널리 알려져 있습니다. 여러 사람이 쓰는 공용 와이파이에는 로봇을 붙이지 않는 편이 안전합니다.
- AP 비밀번호는 8자 이상이면 되지만, 길고 짐작하기 어려운 값을 권합니다.
8. 문제 해결
| 증상 | 확인할 것 |
|---|---|
| 공유기에 붙인 뒤 로봇이 보이지 않는다 | 와이파이 목록에 로봇 AP(lekiwi01)가 다시 보이면 연결에 실패해 AP 모드로 돌아온 것입니다. AP 에 붙어 마지막 전환 실패 (시:분): … 를 보고 이름 · 비밀번호를 고칩니다. AP 가 없으면 폰 · 노트북이 같은 공유기에 붙었는지 보고, 5절로 주소를 찾습니다 |
| 공유기를 껐다 켰더니 로봇이 사라졌다 | AP 모드로 넘어가 남아 있을 수 있습니다 (1.2절). 와이파이 목록에서 로봇 AP 를 찾아 붙고 공유기 모드로 돌아가기 를 누릅니다 |
| 연결 · AP 모드 켜기 · 저장 이 눌리지 않는다 | 버튼 아래 이유 글을 봅니다 — 먼저 조작 권한을 받으세요, SSID 는 1~32 바이트여야 합니다, 비밀번호 길이 등 |
… 네트워크를 바꿀 수 없습니다. 먼저 … | 로봇이 움직일 수 있는 상태입니다. 2.2절 표대로 먼저 끕니다 |
PC(ZMQ, <IP>)가 조작 중입니다 | Physical Labs 의 텔레오퍼레이션 · 데이터 수집 · 추론을 멈춥니다 |
AP 모드에서는 와이파이를 검색할 수 없습니다 … | 정상입니다. 공유기 이름을 직접 넣습니다 (2.3절) |
| 공유기 모드로 돌아가기 가 흐리다 | 저장된 공유기가 없어 … 면 공유기를 먼저 등록합니다 (2.3절) |
| 폰이 AP 에 붙었는데 화면이 안 열린다 | ’인터넷 없음’ 경고에서 연결을 유지하고, 모바일 데이터를 끄고, http://192.168.4.1:8080 숫자 주소로 엽니다 |
lekiwi01.local 이 안 열린다 | Android 폰이나 공용 와이파이(AP 격리)일 수 있습니다. 숫자 주소로 엽니다 (5절) |
| 고정 IP 로 붙지 않는다 | 공유기가 192.168.0.x 인지 봅니다 (3.1절). 새 공유기를 등록했다면 고정 IP 가 풀렸으니 setip N 을 다시 합니다 |
| 폰이 옆 로봇에 붙는다 | AP 이름이 같습니다. 로봇마다 AP 이름 · 비밀번호를 바꿉니다 (2.7절) |
| AP 비밀번호를 잊었다 | 공유기 모드로 붙을 수 있으면 웹 화면에서, 아니면 유선 연결로 들어가 새로 정합니다. 터미널이면 set_ap 이름 새비밀번호 |
이 로봇에서는 와이파이 연결 도구(~/ · … 먼저 로봇을 NetworkManager 세대로 옮기세요 … | 예전 이미지의 카드입니다. 새 이미지로 다시 굽습니다 (SD 카드 굽기) |
9. 정리
- 로봇은 AP 모드(로봇이 와이파이를 띄움,
192.168.4.1, 인터넷 없음)와 공유기 모드(공유기에 붙음,lekiwi01.local) 중 하나로 붙습니다. - 공유기를 등록하면 켤 때 공유기에 먼저 붙고, 못 붙으면 AP 모드가 됩니다. 한번 AP 모드가 되면 공유기 모드로 돌아가기 를 할 때까지 남습니다.
- 바꾸기는 웹 화면 네트워크 에서 합니다. 조작 권한을 받고, 로봇이 움직이지 않을 때만 됩니다.
- 고정 IP
192.168.0.(200 + 로봇 번호)는192.168.0.x공유기에서만 씁니다 (setip N·setdhcp). - AP 이름 · 비밀번호는 로봇마다 바꿉니다. AP 비밀번호를 아는 사람은 누구나 로봇을 조작할 수 있습니다.
- 와이파이가 꼬이면 랜선이 늘 열려 있습니다.